Управление всем телом
Подход к управлению, при котором все суставы робота координируются вместе как единая система.
Когда гуманоид тянется за коробкой на нижней полке, ноги, корпус и руки должны работать вместе, чтобы удерживать равновесие. Управлять каждой конечностью отдельно здесь не получится, потому что движение руки смещает центр масс и ноги должны отреагировать.
Именно управление всем телом позволяет гуманоиду носить предметы, толкать тележку или открывать тяжёлую дверь, не падая. В обзорах ищите демонстрации, где робот выполняет задачу руками и ногами вместе, а не просто ходит и машет руками по отдельности.
Связанные термины
 Китай
Гуманоиды и R&D
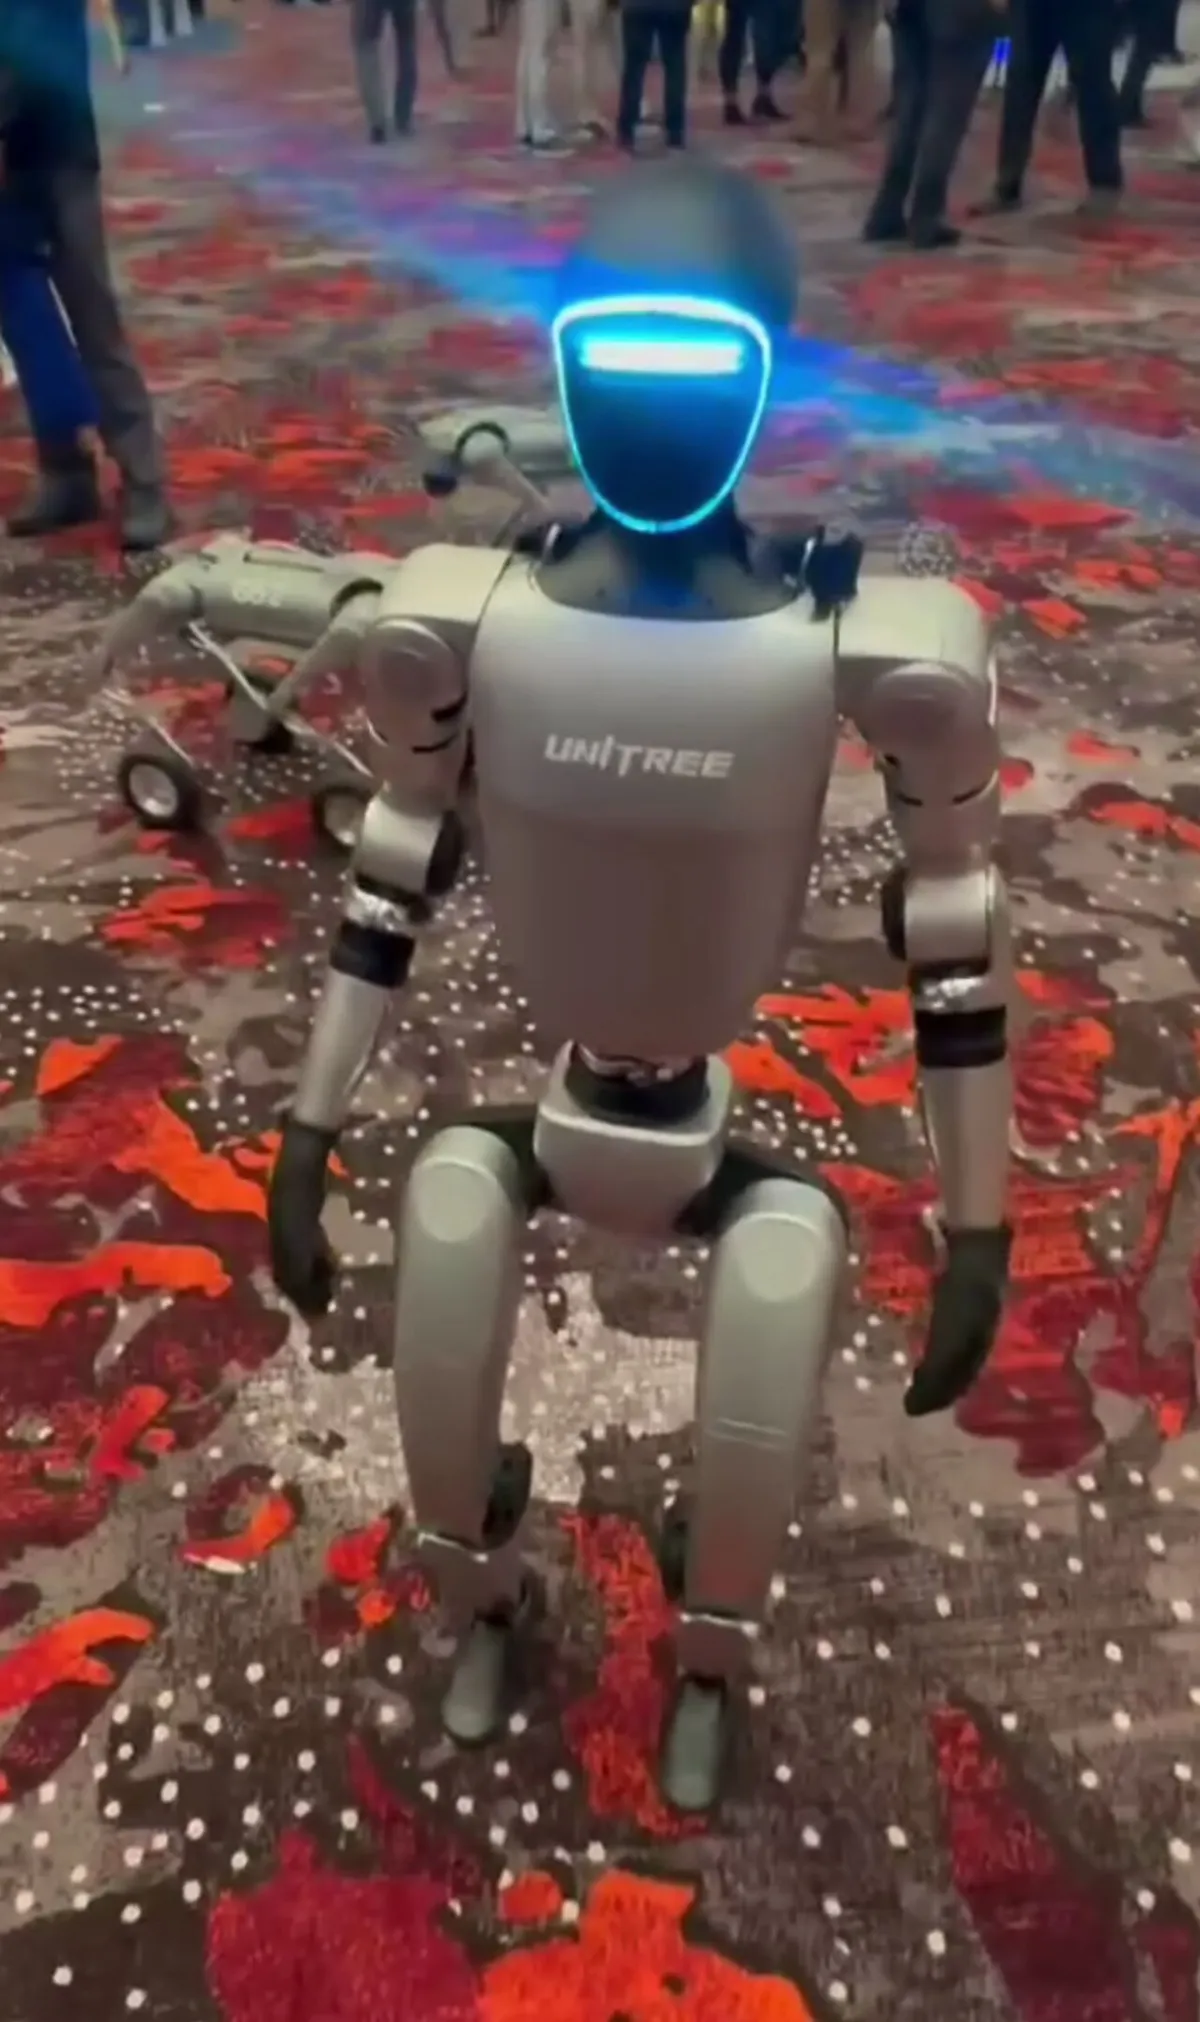
Unitree G1
Двуногий гуманоид
Нагрузка
2 кгРабота
2 чСкорость
7.2 км/ч$13,500 – $16,000цена на сентябрь 2026
В продажеФото скоро
КитайГуманоиды и R&D
Unitree H1
Двуногий гуманоид
Нагрузка
7 кгРабота
нет данныхСкорость
нет данных$90,000цена на сентябрь 2026
Под заказФото скоро
СШАГуманоиды и R&D
Figure 02
Двуногий гуманоид
Нагрузка
20 кгРабота
5 чСкорость
3 км/чНе продаётся, цены нет
Не продаётся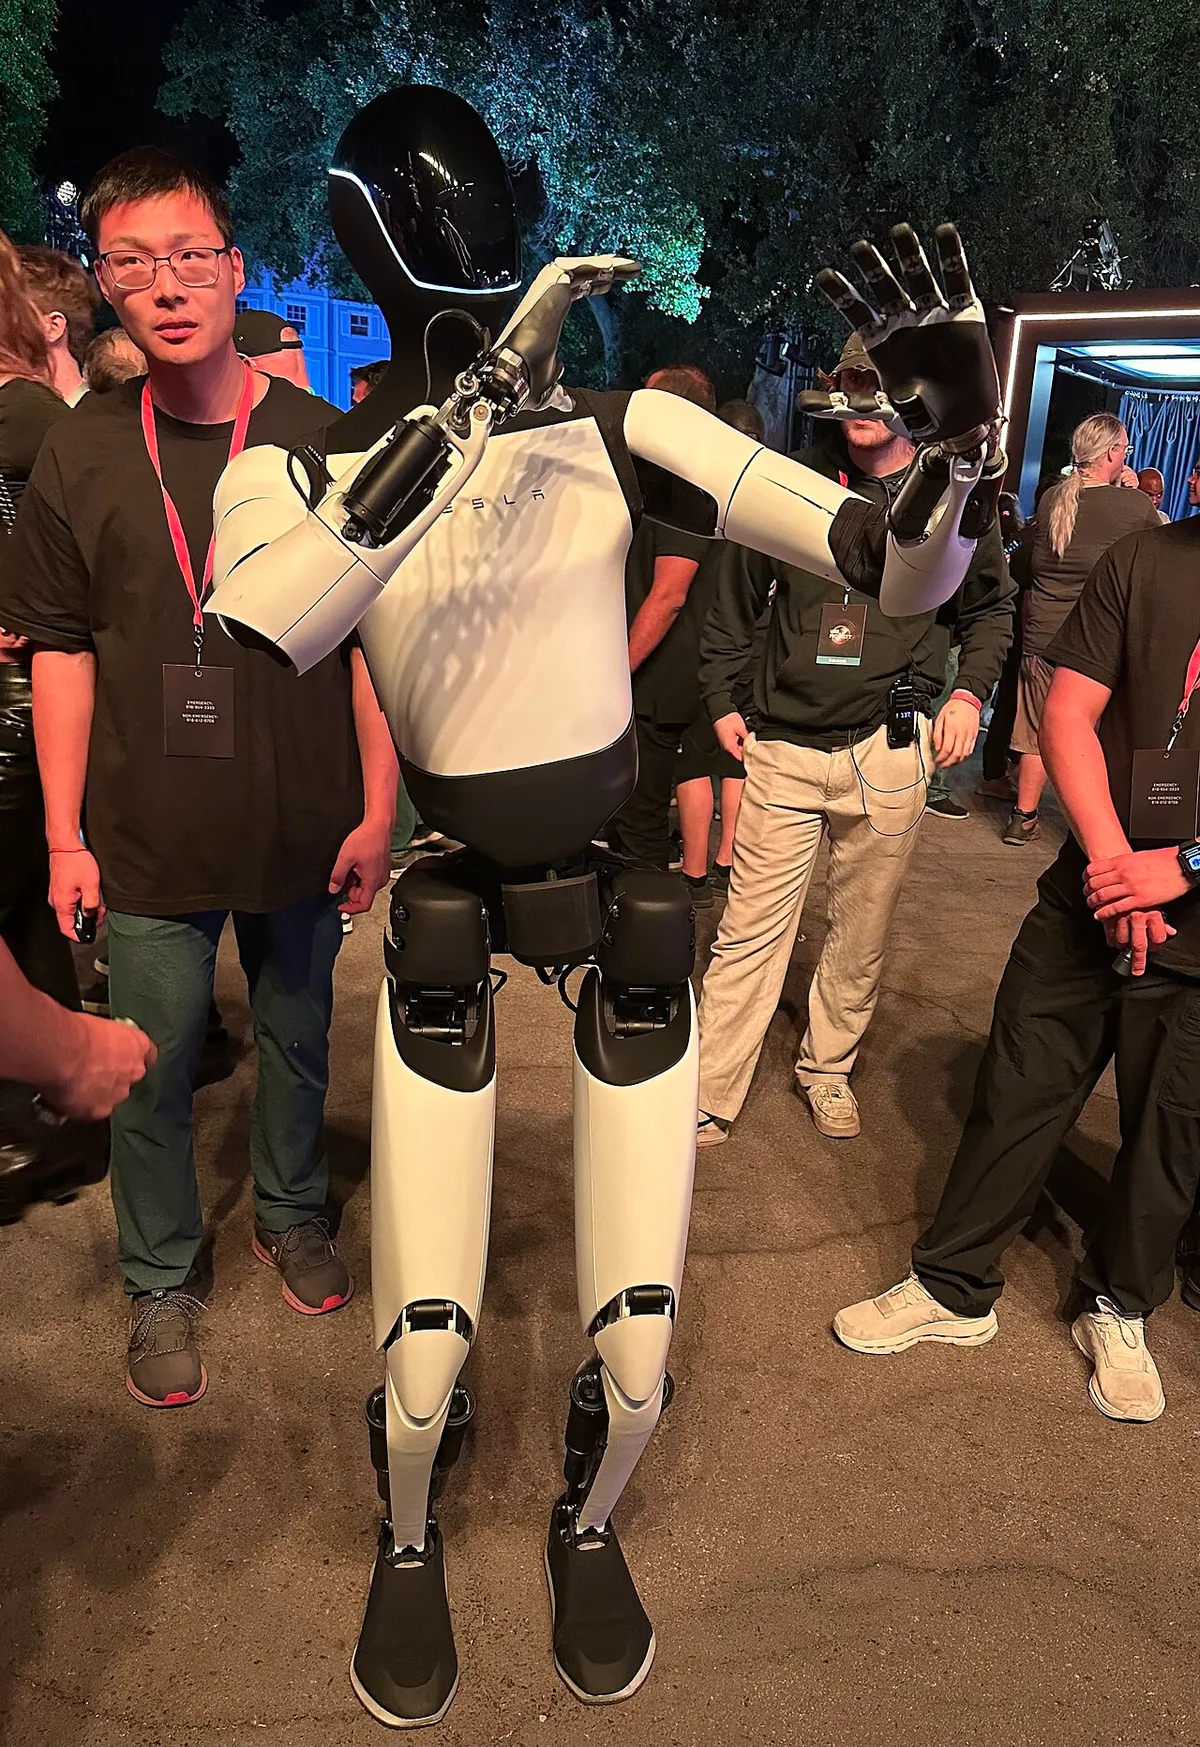 США
Гуманоиды и R&D
Tesla Optimus
Двуногий гуманоид
Нагрузка
нет данныхРабота
нет данныхСкорость
нет данныхНе продаётся, цены нет
Не продаётся