Обучение с подкреплением
Обучение методом проб и ошибок, где за хороший результат есть награда, а за плохой штраф.
Робот пробует действия, получает оценку и постепенно находит, что работает. Это основной метод для устойчивой ходьбы и бега шагающих роботов, потому что вручную невозможно прописать все коррекции, нужные для равновесия на неровной земле.
Нужно огромное число попыток, поэтому сначала обучают в симуляции (см. sim-to-real). Для покупателя это объясняет, почему современная робособака удерживается после толчка или скольжения и почему поведение может улучшаться с обновлениями.
Связанные термины
 Китай
Гуманоиды и R&D
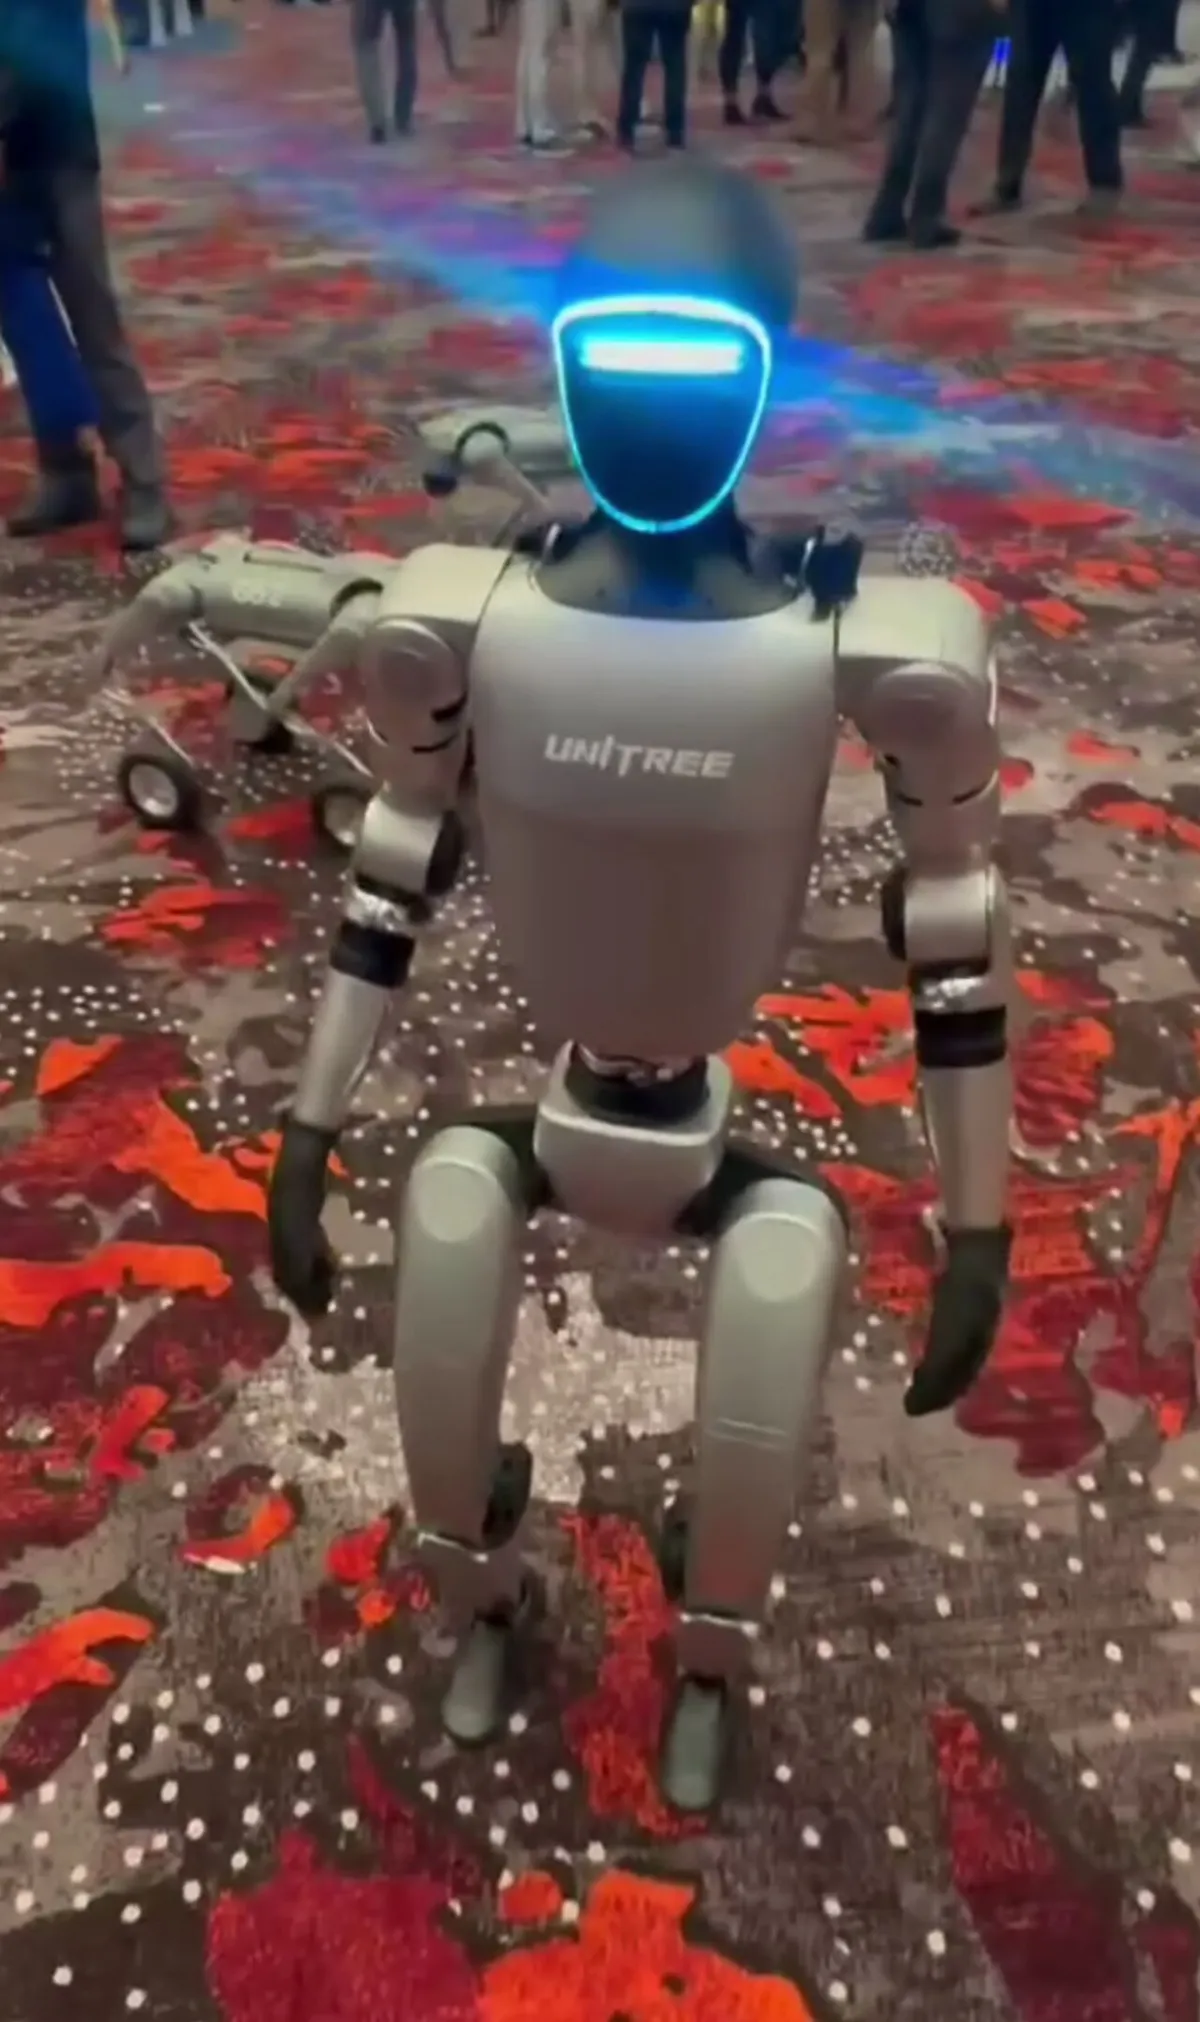
Unitree G1
Двуногий гуманоид
Нагрузка
2 кгРабота
2 чСкорость
7.2 км/ч$13,500 – $16,000цена на сентябрь 2026
В продажеФото скоро
КитайГуманоиды и R&D
Unitree H1
Двуногий гуманоид
Нагрузка
7 кгРабота
нет данныхСкорость
нет данных$90,000цена на сентябрь 2026
Под заказФото скоро
СШАГуманоиды и R&D
Figure 02
Двуногий гуманоид
Нагрузка
20 кгРабота
5 чСкорость
3 км/чНе продаётся, цены нет
Не продаётся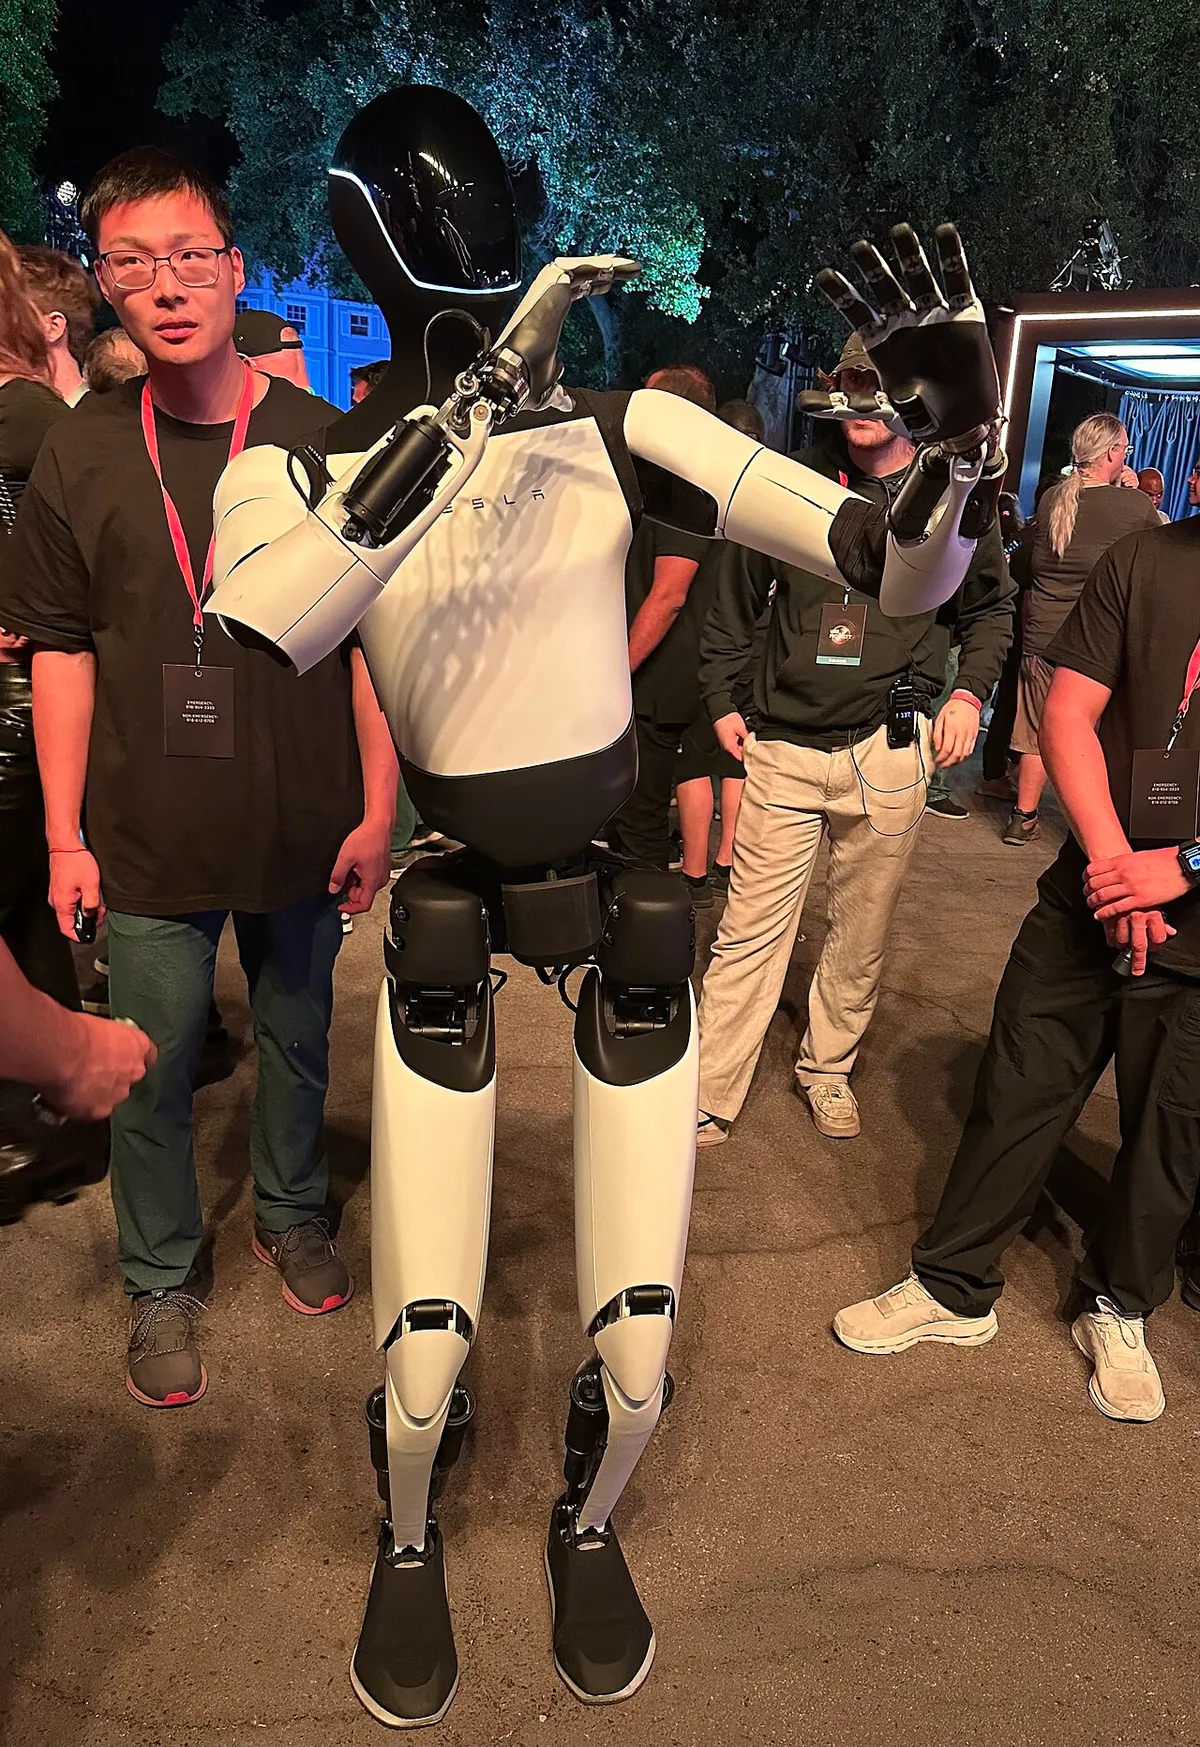 США
Гуманоиды и R&D
Tesla Optimus
Двуногий гуманоид
Нагрузка
нет данныхРабота
нет данныхСкорость
нет данныхНе продаётся, цены нет
Не продаётся