Bestärkendes Lernen (Reinforcement Learning)
Lernen durch Versuch und Irrtum, bei dem gute Ergebnisse belohnt und schlechte bestraft werden.
Der Roboter probiert Aktionen aus, bekommt eine Bewertung und findet langsam heraus, was funktioniert. Es ist die Hauptmethode für stabiles Gehen und Laufen von Laufrobotern, weil niemand jede Ausgleichsbewegung für unebenen Boden von Hand programmieren kann.
Es braucht enorm viele Versuche, daher wird zuerst in der Simulation trainiert (siehe Sim-to-Real). Für Käufer erklärt das, warum ein moderner Roboterhund sich nach einem Stoß oder Ausrutscher fängt und warum sich das Verhalten durch Updates verbessern kann.
Verwandte Begriffe
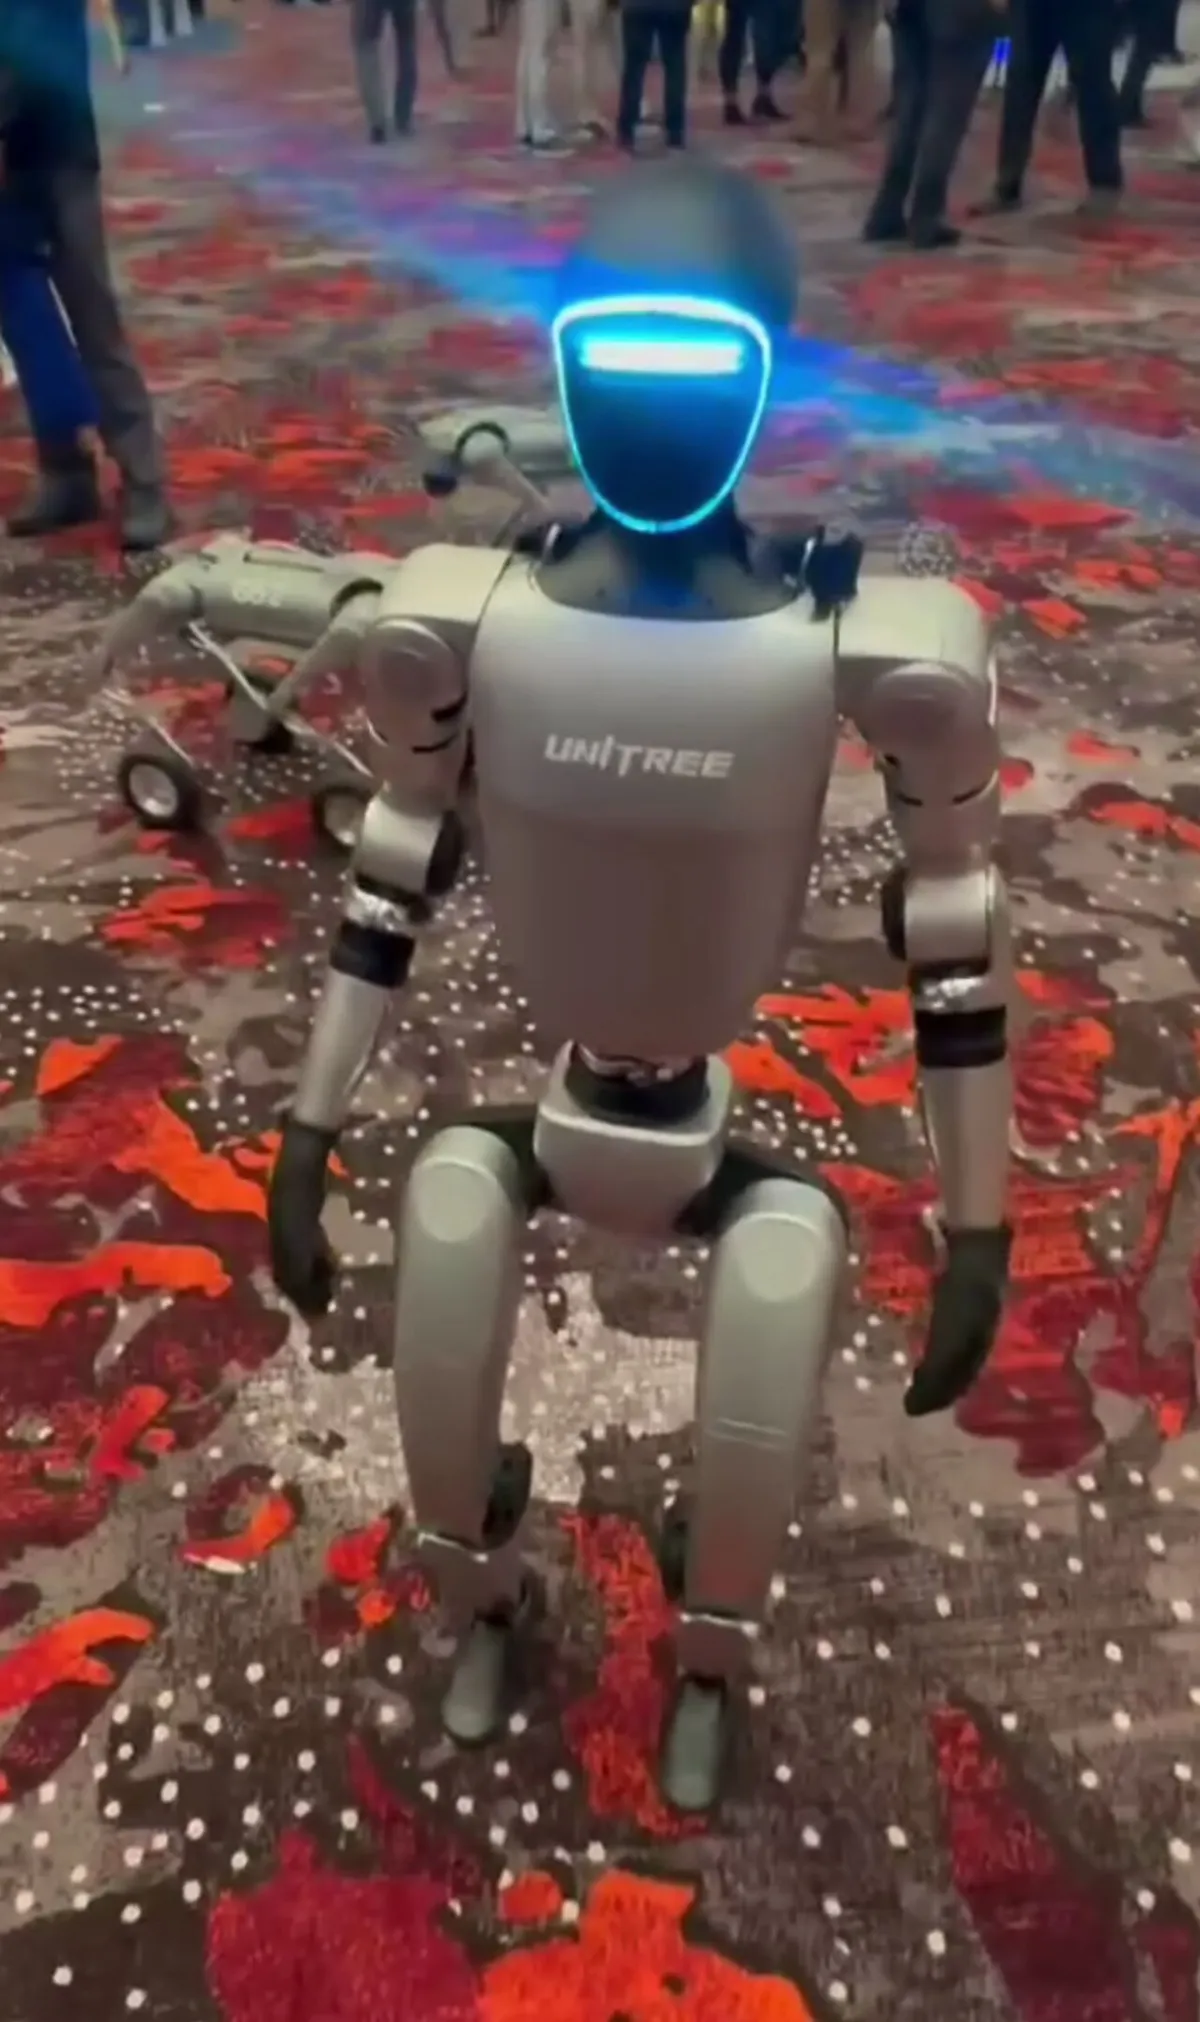 China
Humanoide & F&E
Unitree G1
Zweibeiniger Humanoider
Nutzlast
2 kgLaufzeit
2 hGeschwindigkeit
7.2 km/h$13,500 – $16,000Preis Stand September 2026
Im VerkaufFoto folgt
ChinaHumanoide & F&E
Unitree H1
Zweibeiniger Humanoider
Nutzlast
7 kgLaufzeit
keine DatenGeschwindigkeit
keine Daten$90,000Preis Stand September 2026
Auf BestellungFoto folgt
USAHumanoide & F&E
Figure 02
Zweibeiniger Humanoider
Nutzlast
20 kgLaufzeit
5 hGeschwindigkeit
3 km/hNicht im Verkauf, kein Preis
Nicht im Verkauf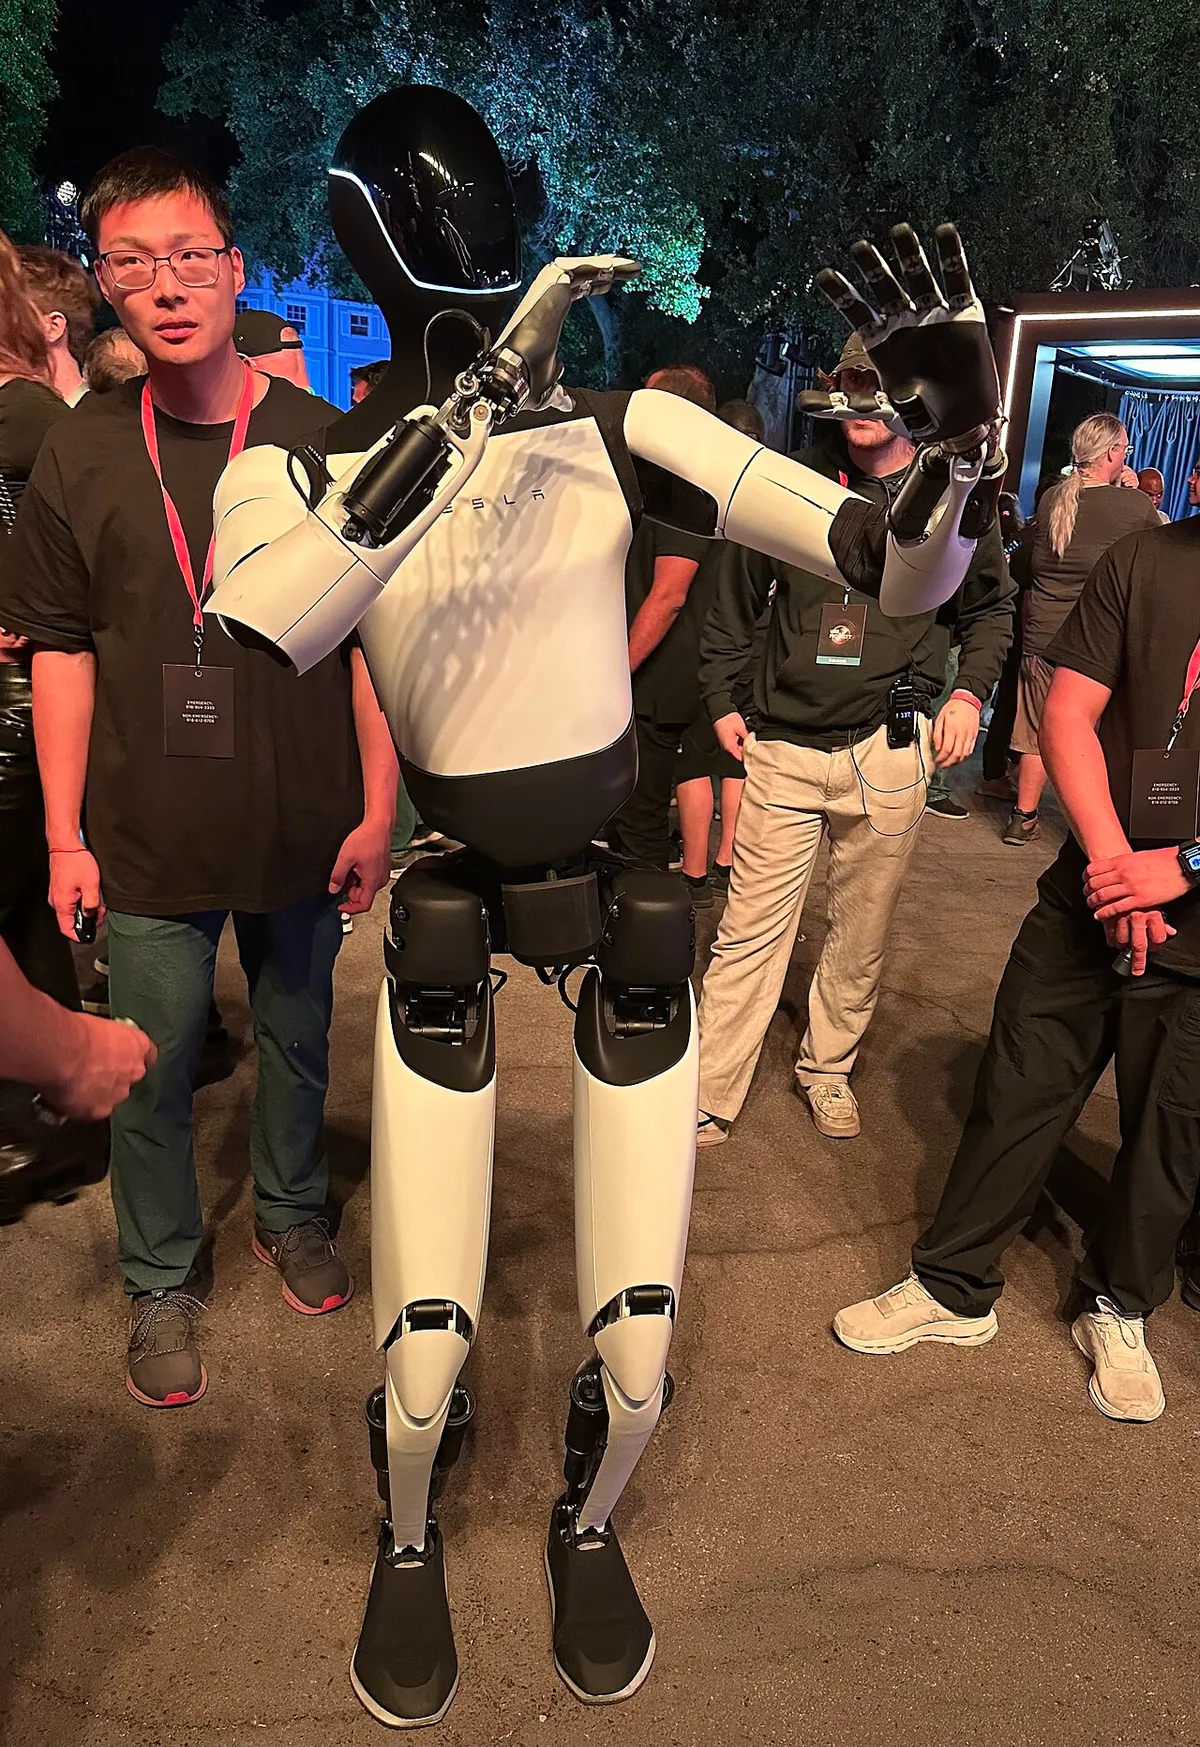 USA
Humanoide & F&E
Tesla Optimus
Zweibeiniger Humanoider
Nutzlast
keine DatenLaufzeit
keine DatenGeschwindigkeit
keine DatenNicht im Verkauf, kein Preis
Nicht im Verkauf