Imitation Learning (Nachahmungslernen)
Ein Roboter lernt eine Aufgabe, indem er Demonstrationen eines Menschen nachahmt.
Eine Person führt die Aufgabe viele Male aus, meist per Teleoperation, und der Roboter lernt, von dem, was er sieht, auf das zu schließen, was der Mensch getan hat. Für Aufgaben wie das Einräumen einer Spülmaschine ist das oft schneller als Regeln von Hand zu schreiben.
Die Grenze sind die Demonstrationen selbst. Hat der Roboter nie eine andere Tasse, anderes Licht oder eine andere Tischhöhe gesehen, kann er daran scheitern. Sagt ein Hersteller, eine Fähigkeit stamme aus Demonstrationen, fragen Sie, wie viele aufgezeichnet wurden und an wie vielen Orten.
Verwandte Begriffe
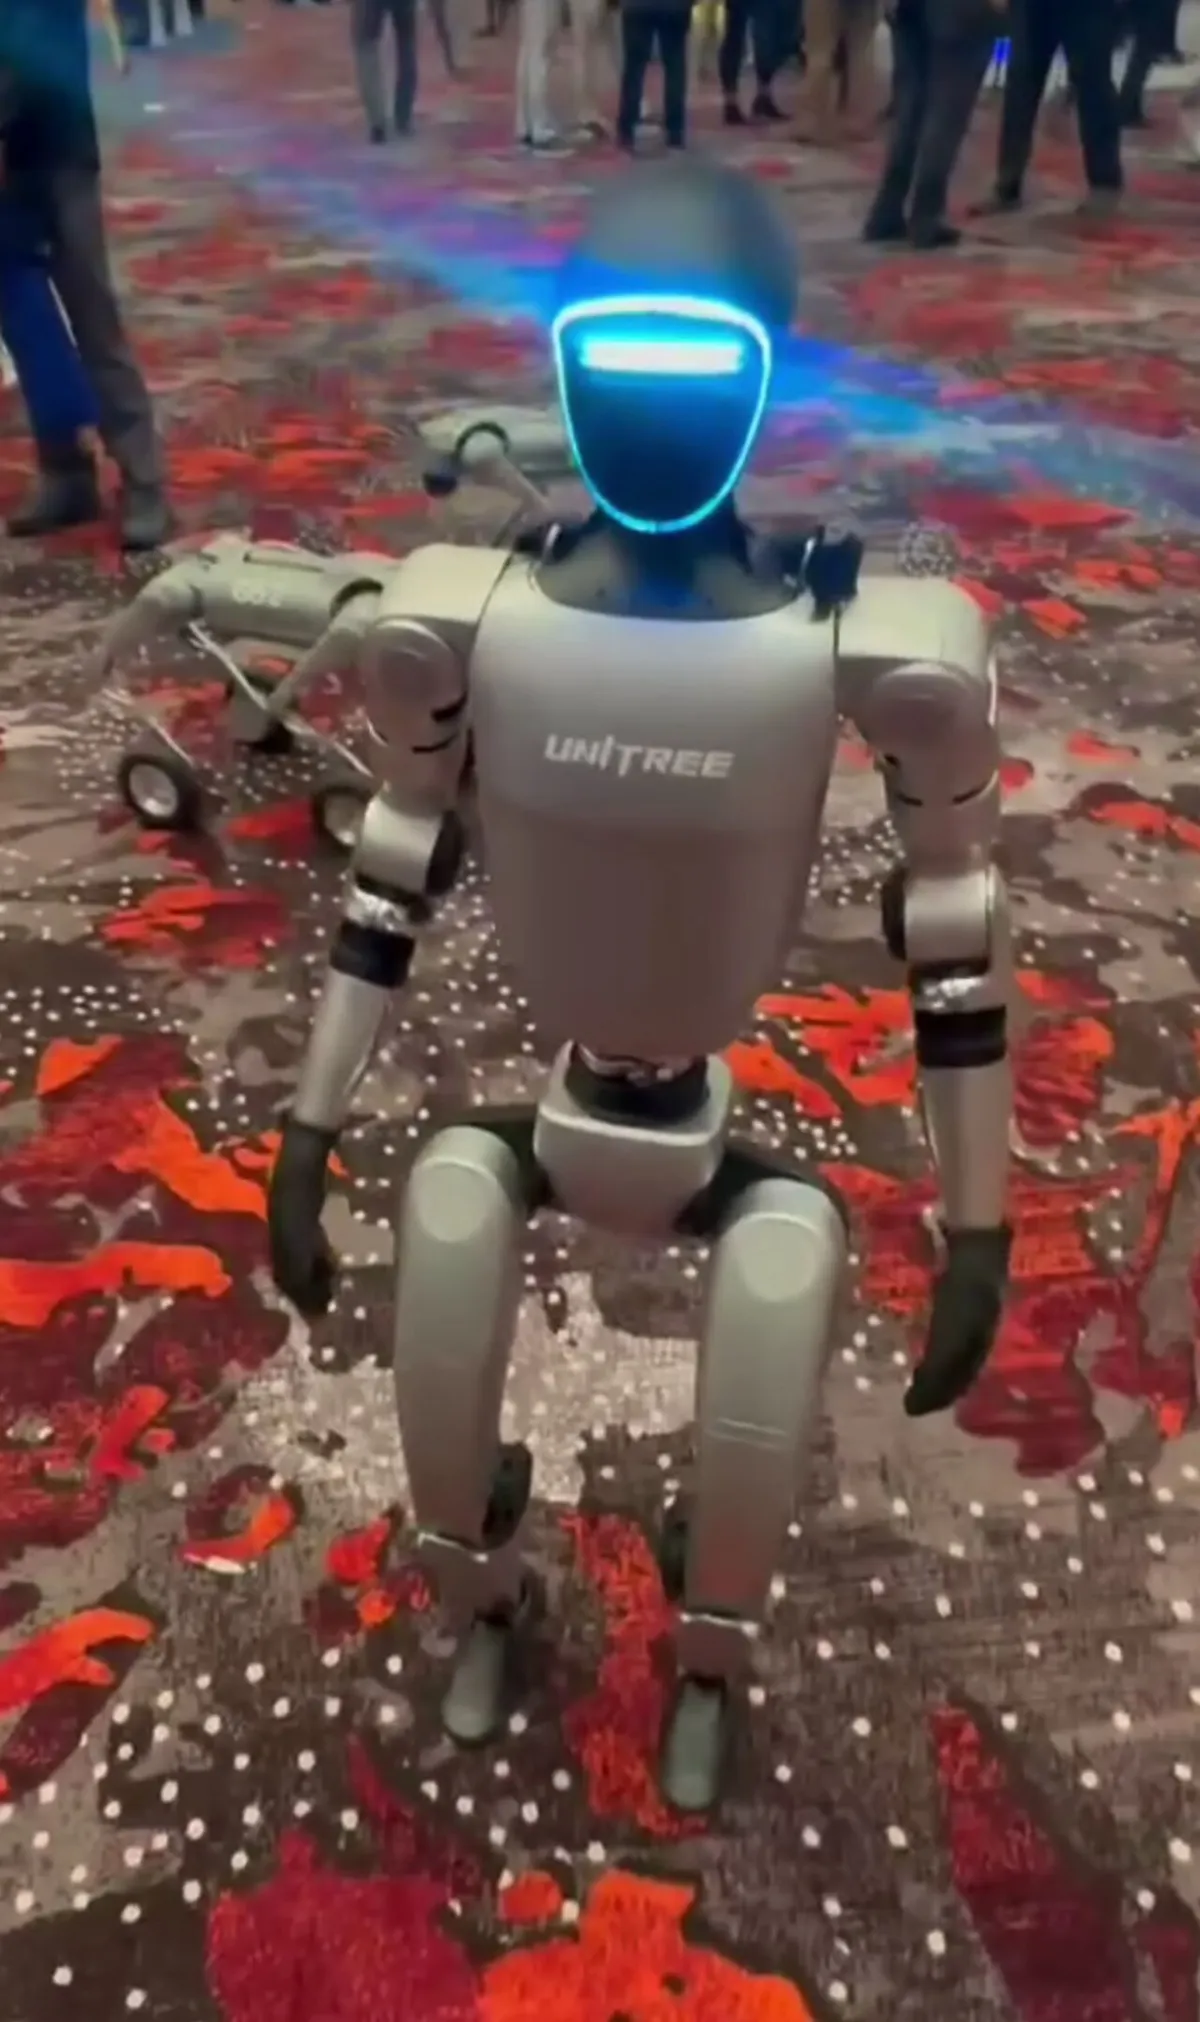 China
Humanoide & F&E
Unitree G1
Zweibeiniger Humanoider
Nutzlast
2 kgLaufzeit
2 hGeschwindigkeit
7.2 km/h$13,500 – $16,000Preis Stand September 2026
Im VerkaufFoto folgt
ChinaHumanoide & F&E
Unitree H1
Zweibeiniger Humanoider
Nutzlast
7 kgLaufzeit
keine DatenGeschwindigkeit
keine Daten$90,000Preis Stand September 2026
Auf BestellungFoto folgt
USAHumanoide & F&E
Figure 02
Zweibeiniger Humanoider
Nutzlast
20 kgLaufzeit
5 hGeschwindigkeit
3 km/hNicht im Verkauf, kein Preis
Nicht im Verkauf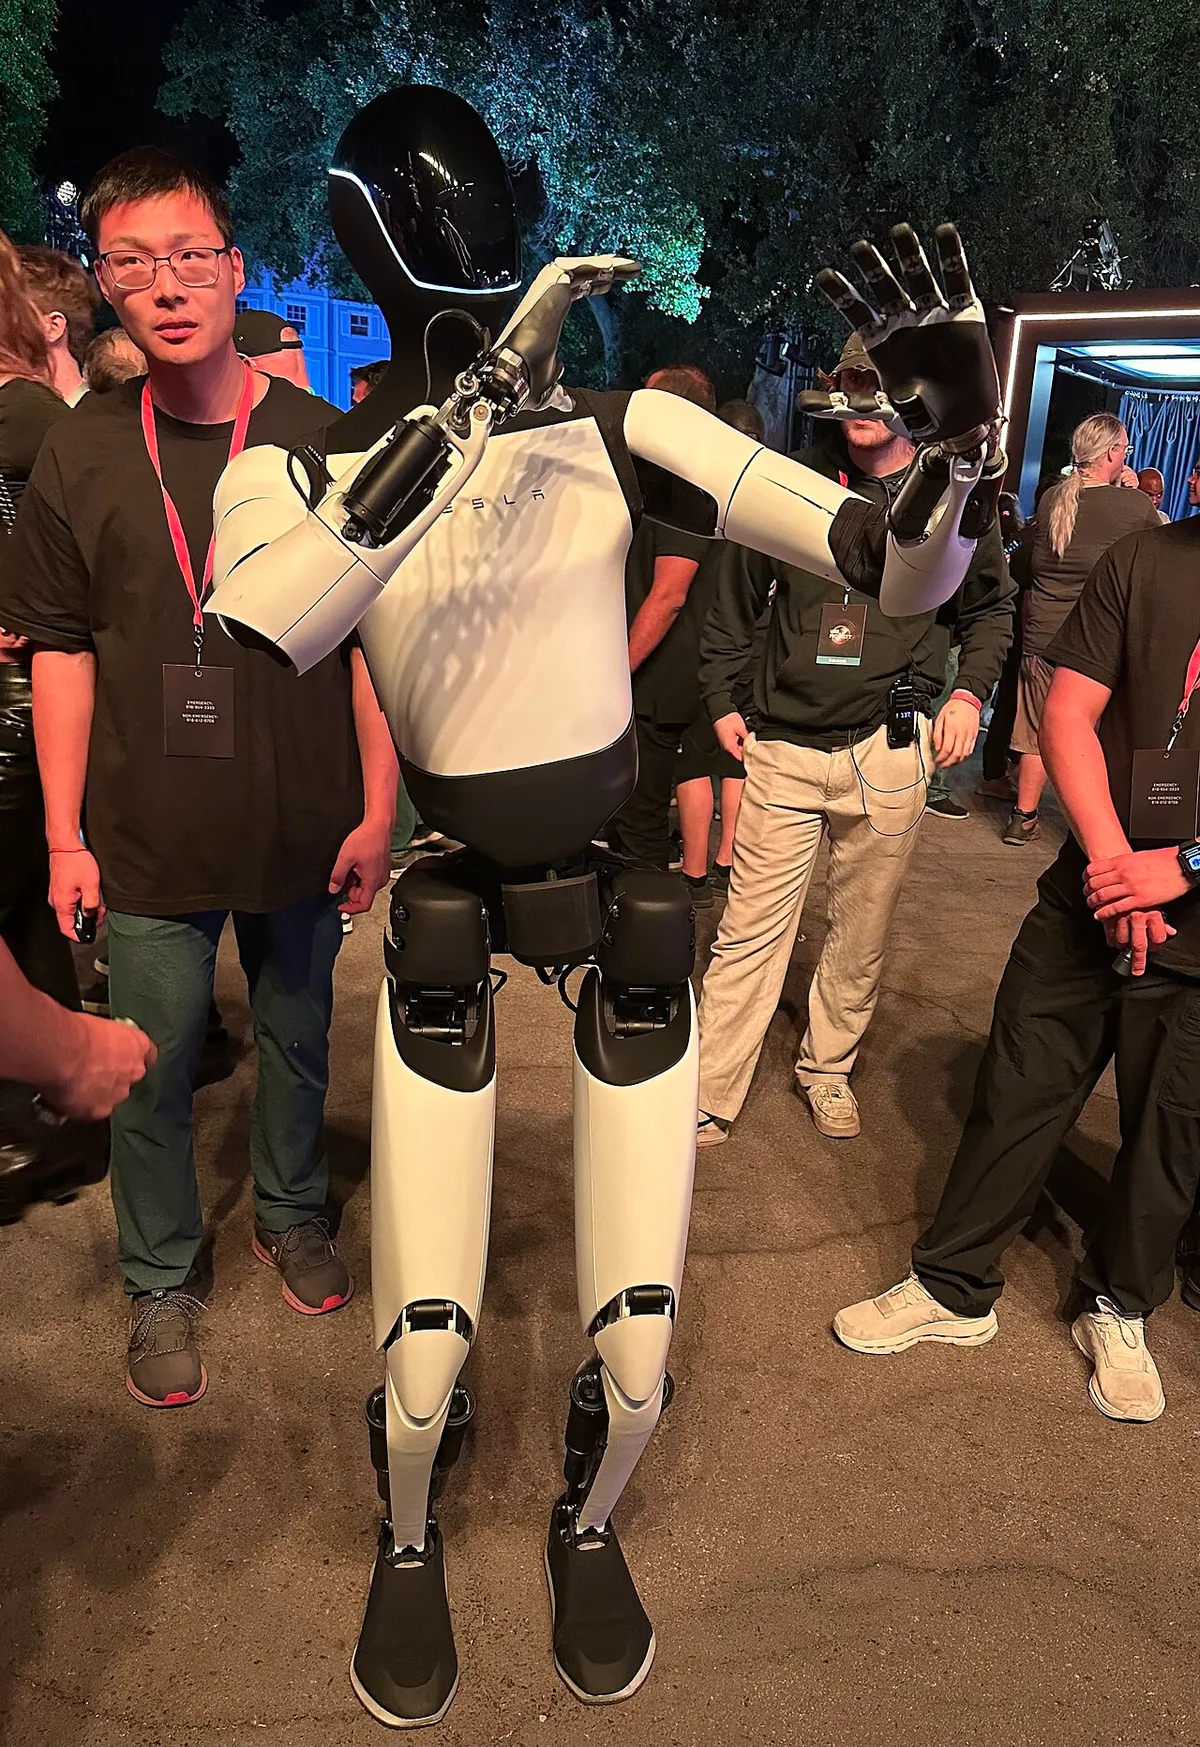 USA
Humanoide & F&E
Tesla Optimus
Zweibeiniger Humanoider
Nutzlast
keine DatenLaufzeit
keine DatenGeschwindigkeit
keine DatenNicht im Verkauf, kein Preis
Nicht im Verkauf