Ganzkörperregelung (Whole-Body Control)
Ein Regelungsansatz, der alle Gelenke eines Roboters gemeinsam als ein System koordiniert.
Greift ein Humanoid nach einem Karton im unteren Regal, müssen Beine, Rumpf und Arme zusammenarbeiten, um das Gleichgewicht zu halten. Jede Gliedmaße einzeln zu steuern funktioniert dafür nicht, denn eine Armbewegung verschiebt den Schwerpunkt und die Beine müssen reagieren.
Die Ganzkörperregelung befähigt einen Humanoiden, Dinge zu tragen, einen Wagen zu schieben oder eine schwere Tür zu öffnen und dabei aufrecht zu bleiben. Achten Sie in Tests auf Demos, in denen der Roboter eine Aufgabe mit Armen und Beinen gemeinsam löst, nicht nur getrennt geht und winkt.
Verwandte Begriffe
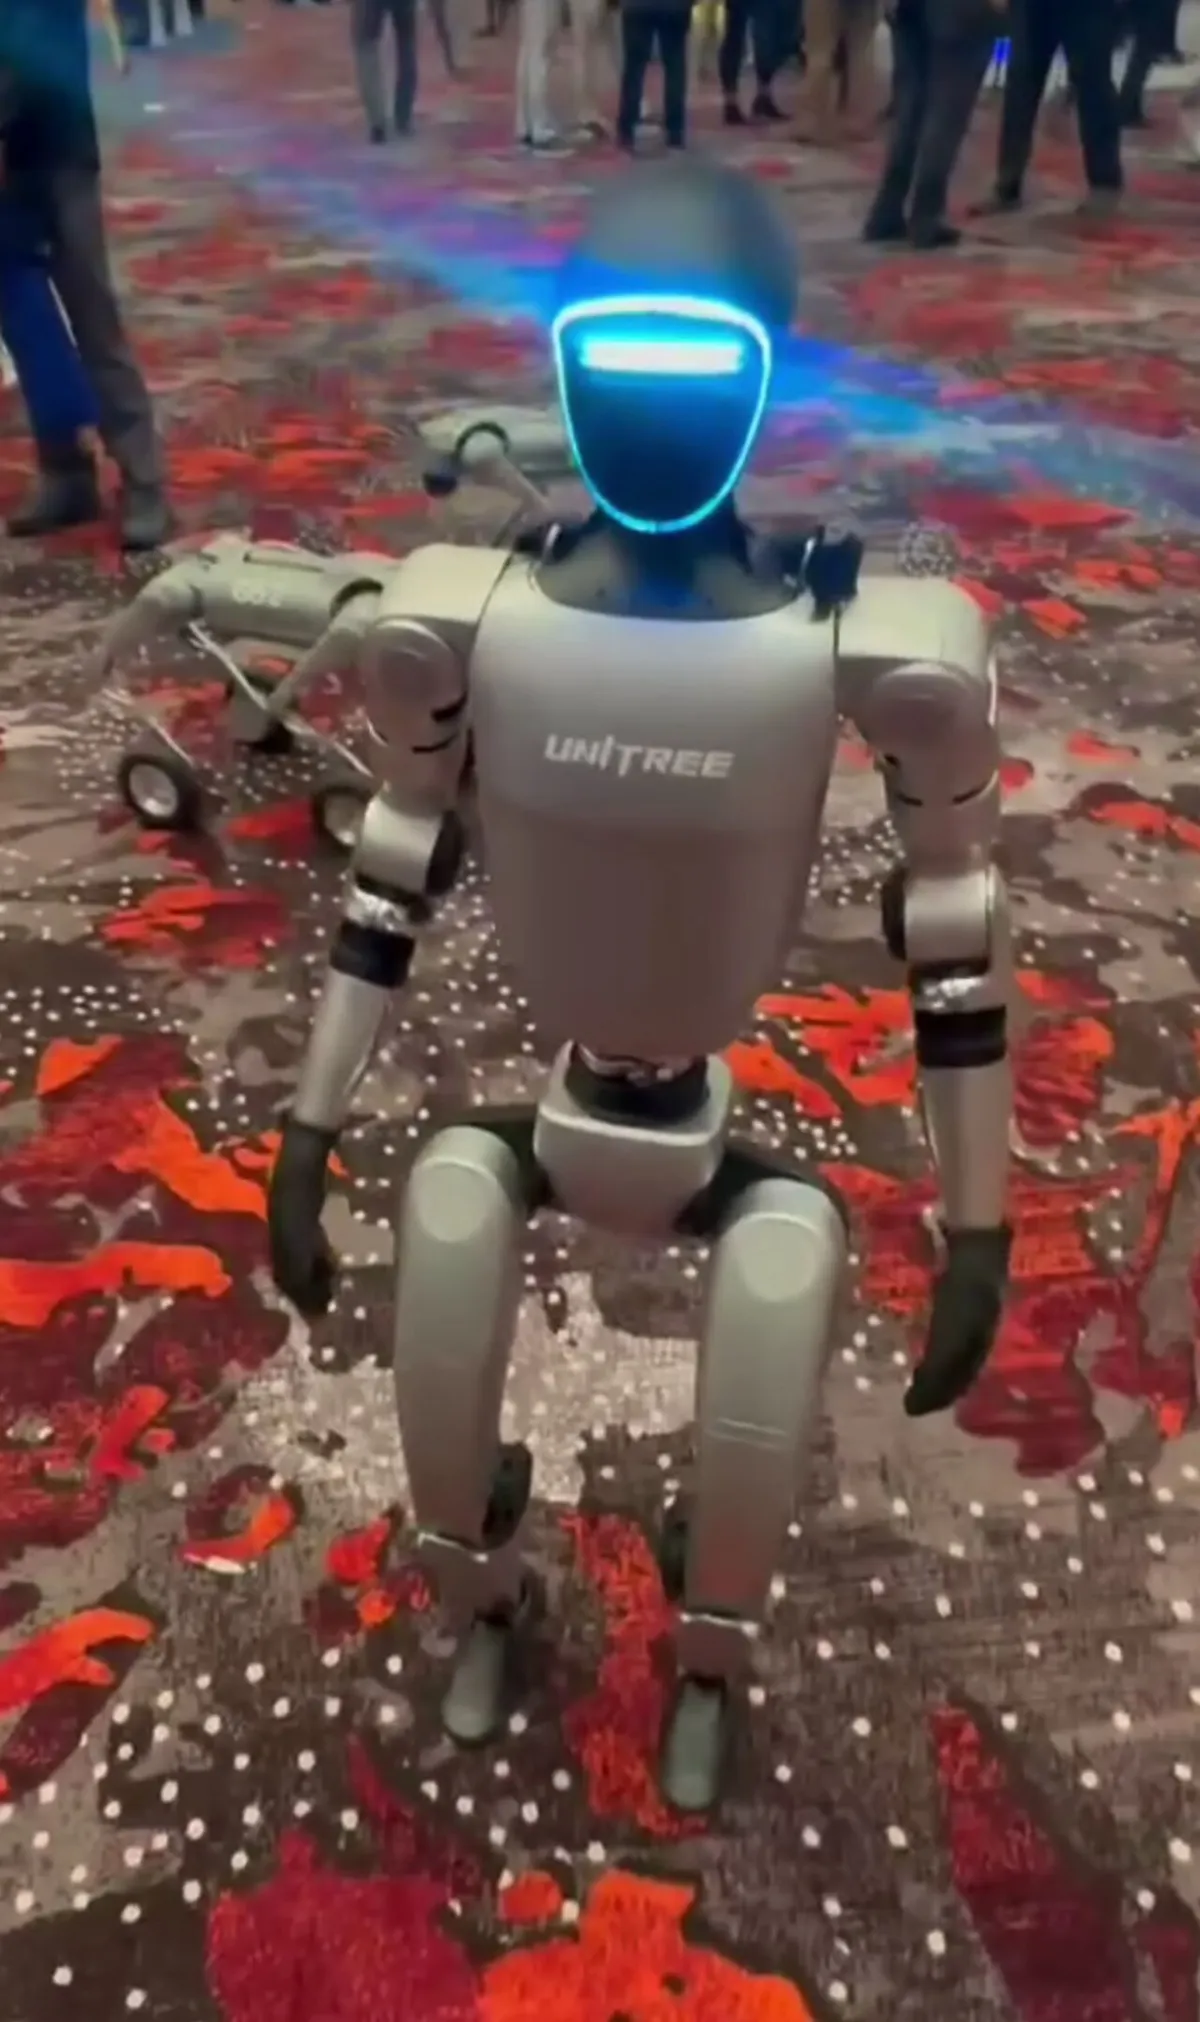 China
Humanoide & F&E
Unitree G1
Zweibeiniger Humanoider
Nutzlast
2 kgLaufzeit
2 hGeschwindigkeit
7.2 km/h$13,500 – $16,000Preis Stand September 2026
Im VerkaufFoto folgt
ChinaHumanoide & F&E
Unitree H1
Zweibeiniger Humanoider
Nutzlast
7 kgLaufzeit
keine DatenGeschwindigkeit
keine Daten$90,000Preis Stand September 2026
Auf BestellungFoto folgt
USAHumanoide & F&E
Figure 02
Zweibeiniger Humanoider
Nutzlast
20 kgLaufzeit
5 hGeschwindigkeit
3 km/hNicht im Verkauf, kein Preis
Nicht im Verkauf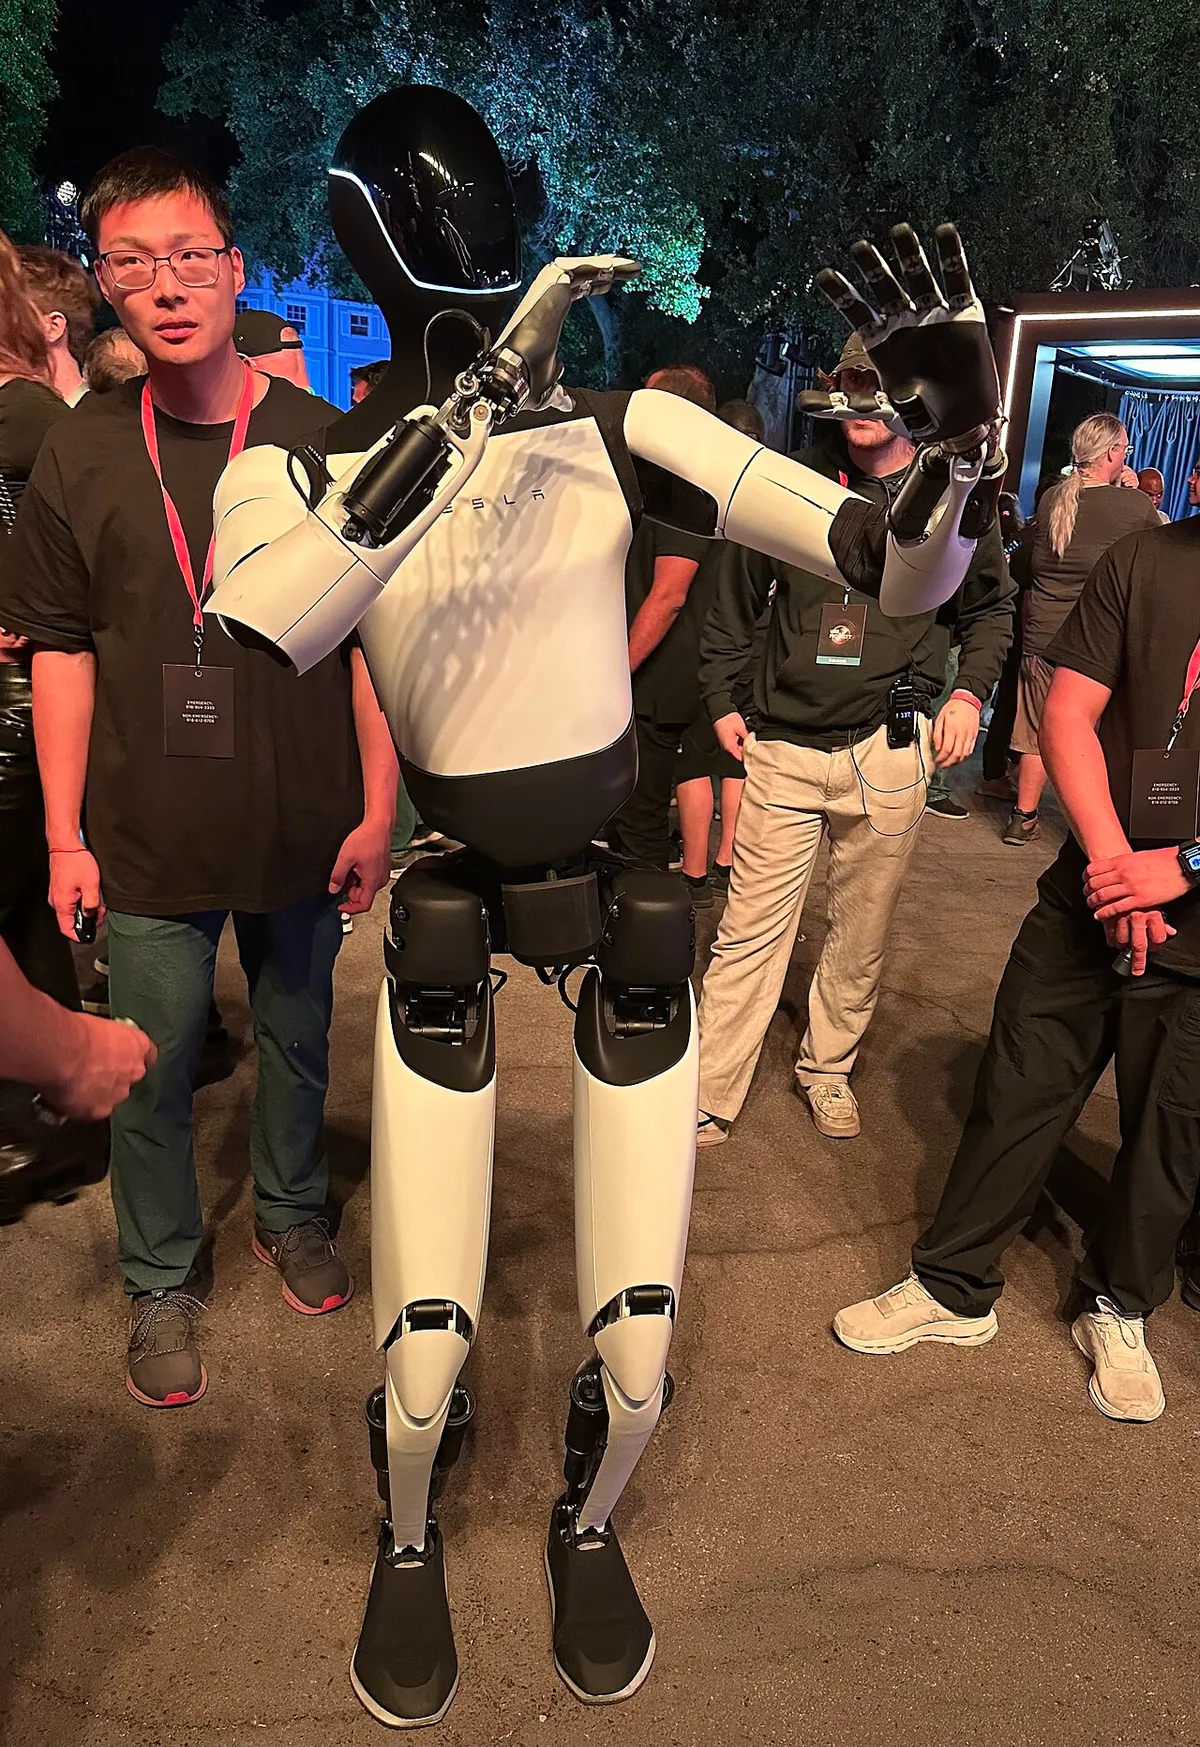 USA
Humanoide & F&E
Tesla Optimus
Zweibeiniger Humanoider
Nutzlast
keine DatenLaufzeit
keine DatenGeschwindigkeit
keine DatenNicht im Verkauf, kein Preis
Nicht im Verkauf