Taktiler Sensor (Tastsensor)
Ein Sensor, der Berührung und Druck an Finger oder Haut eines Roboters erfasst.
Kameras zeigen, wo ein Objekt ist, aber nur Berührung verrät dem Roboter, ob es rutscht oder zu fest gedrückt wird. Mit Tastsensorik kann eine Hand ein Ei, einen Pappbecher oder ein nasses Glas halten, ohne vorprogrammierten Kraftwert.
Meist findet man das an fortgeschrittenen Forschungs- und Humanoid-Händen. Für Käufer ist es wichtig, wenn zerbrechliche oder rutschige Gegenstände zu handhaben sind oder der Roboter neben Menschen arbeitet und Kontakt spüren soll. Fragen Sie, ob alle Finger Sensoren haben und wie sie vor Verschleiß geschützt sind.
Verwandte Begriffe
 China
Humanoide & F&E
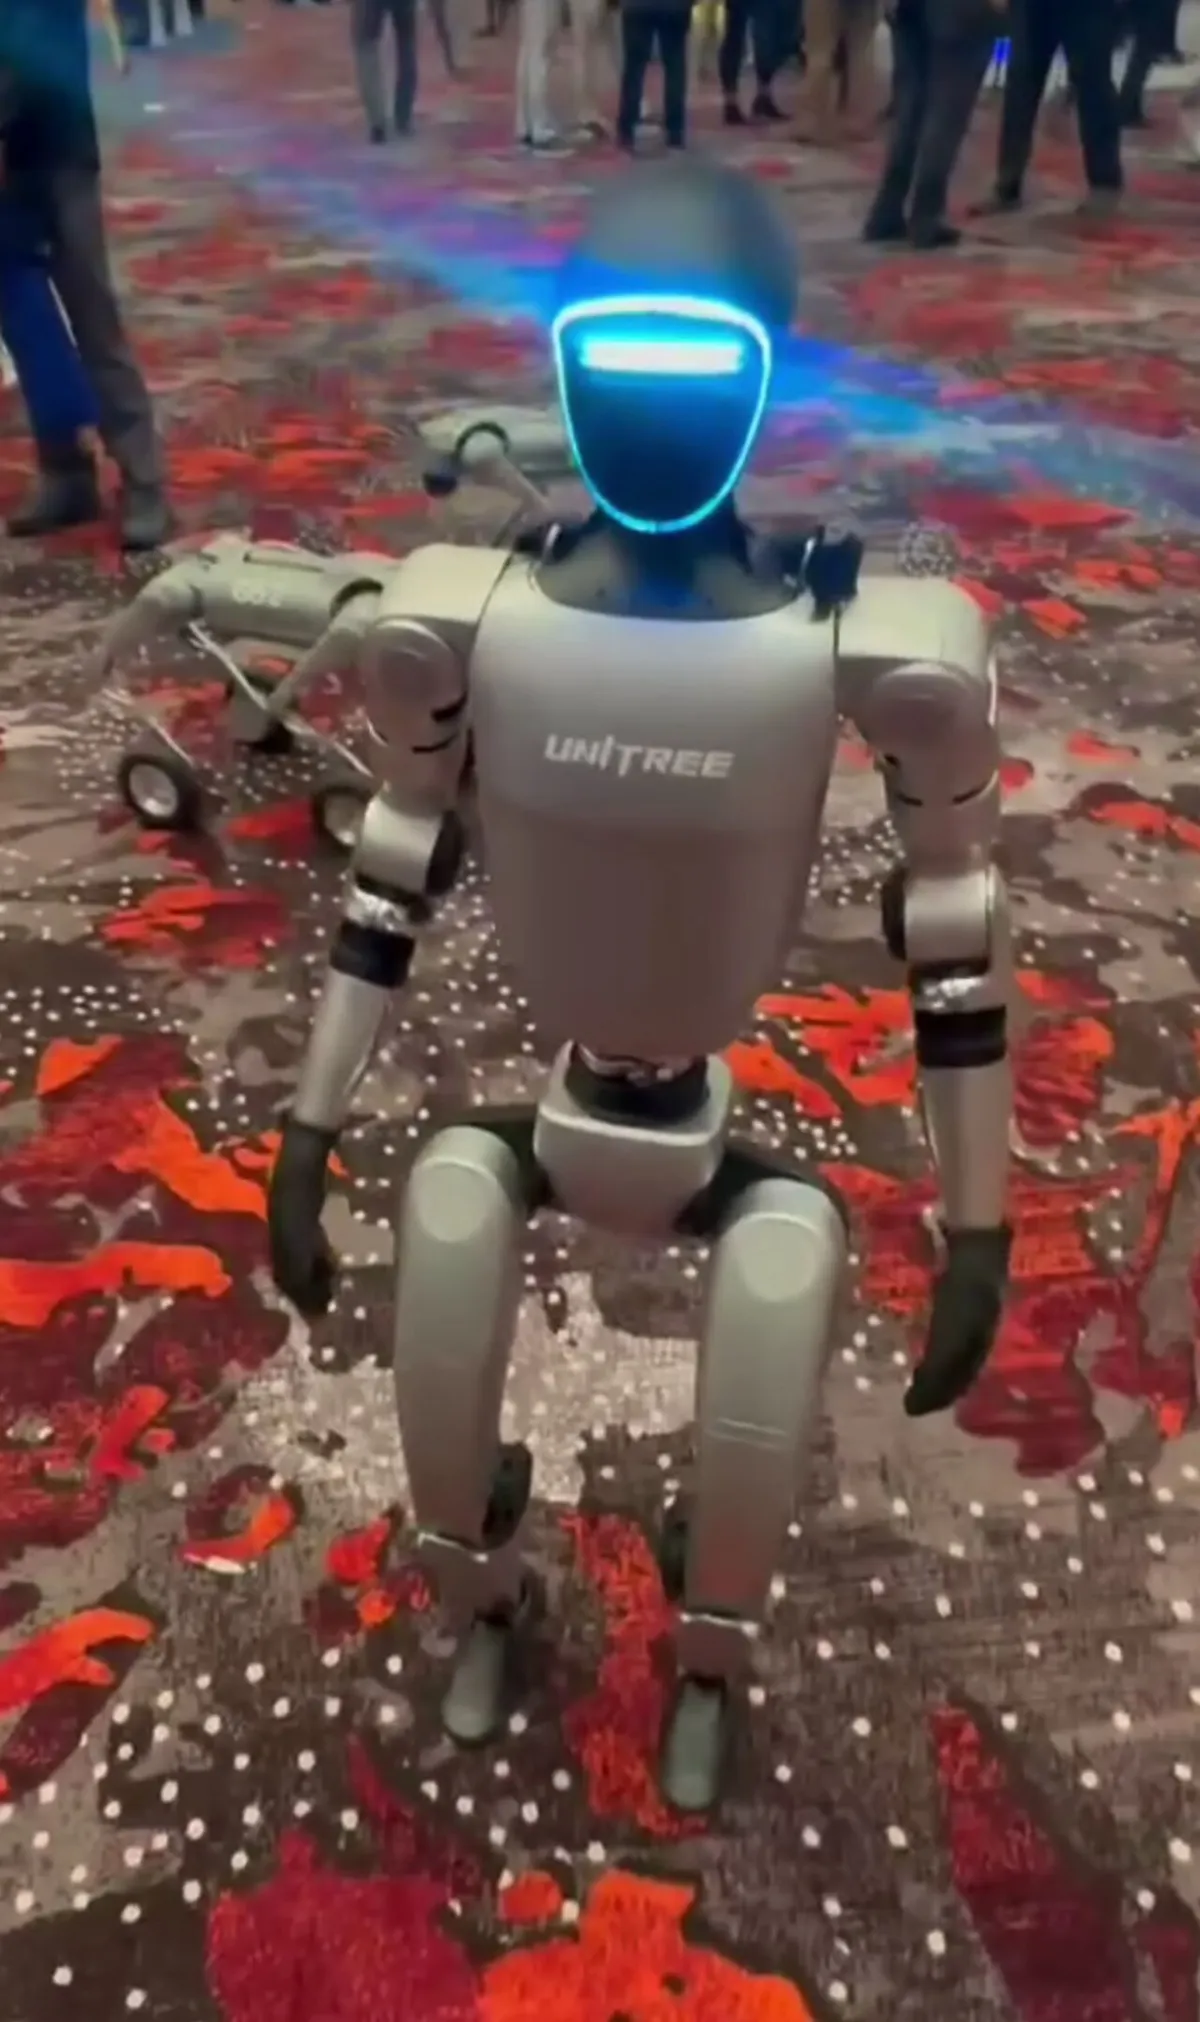
Unitree G1
Zweibeiniger Humanoider
Nutzlast
2 kgLaufzeit
2 hGeschwindigkeit
7.2 km/h$13,500 – $16,000Preis Stand September 2026
Im VerkaufFoto folgt
ChinaHumanoide & F&E
Unitree H1
Zweibeiniger Humanoider
Nutzlast
7 kgLaufzeit
keine DatenGeschwindigkeit
keine Daten$90,000Preis Stand September 2026
Auf BestellungFoto folgt
USAHumanoide & F&E
Figure 02
Zweibeiniger Humanoider
Nutzlast
20 kgLaufzeit
5 hGeschwindigkeit
3 km/hNicht im Verkauf, kein Preis
Nicht im Verkauf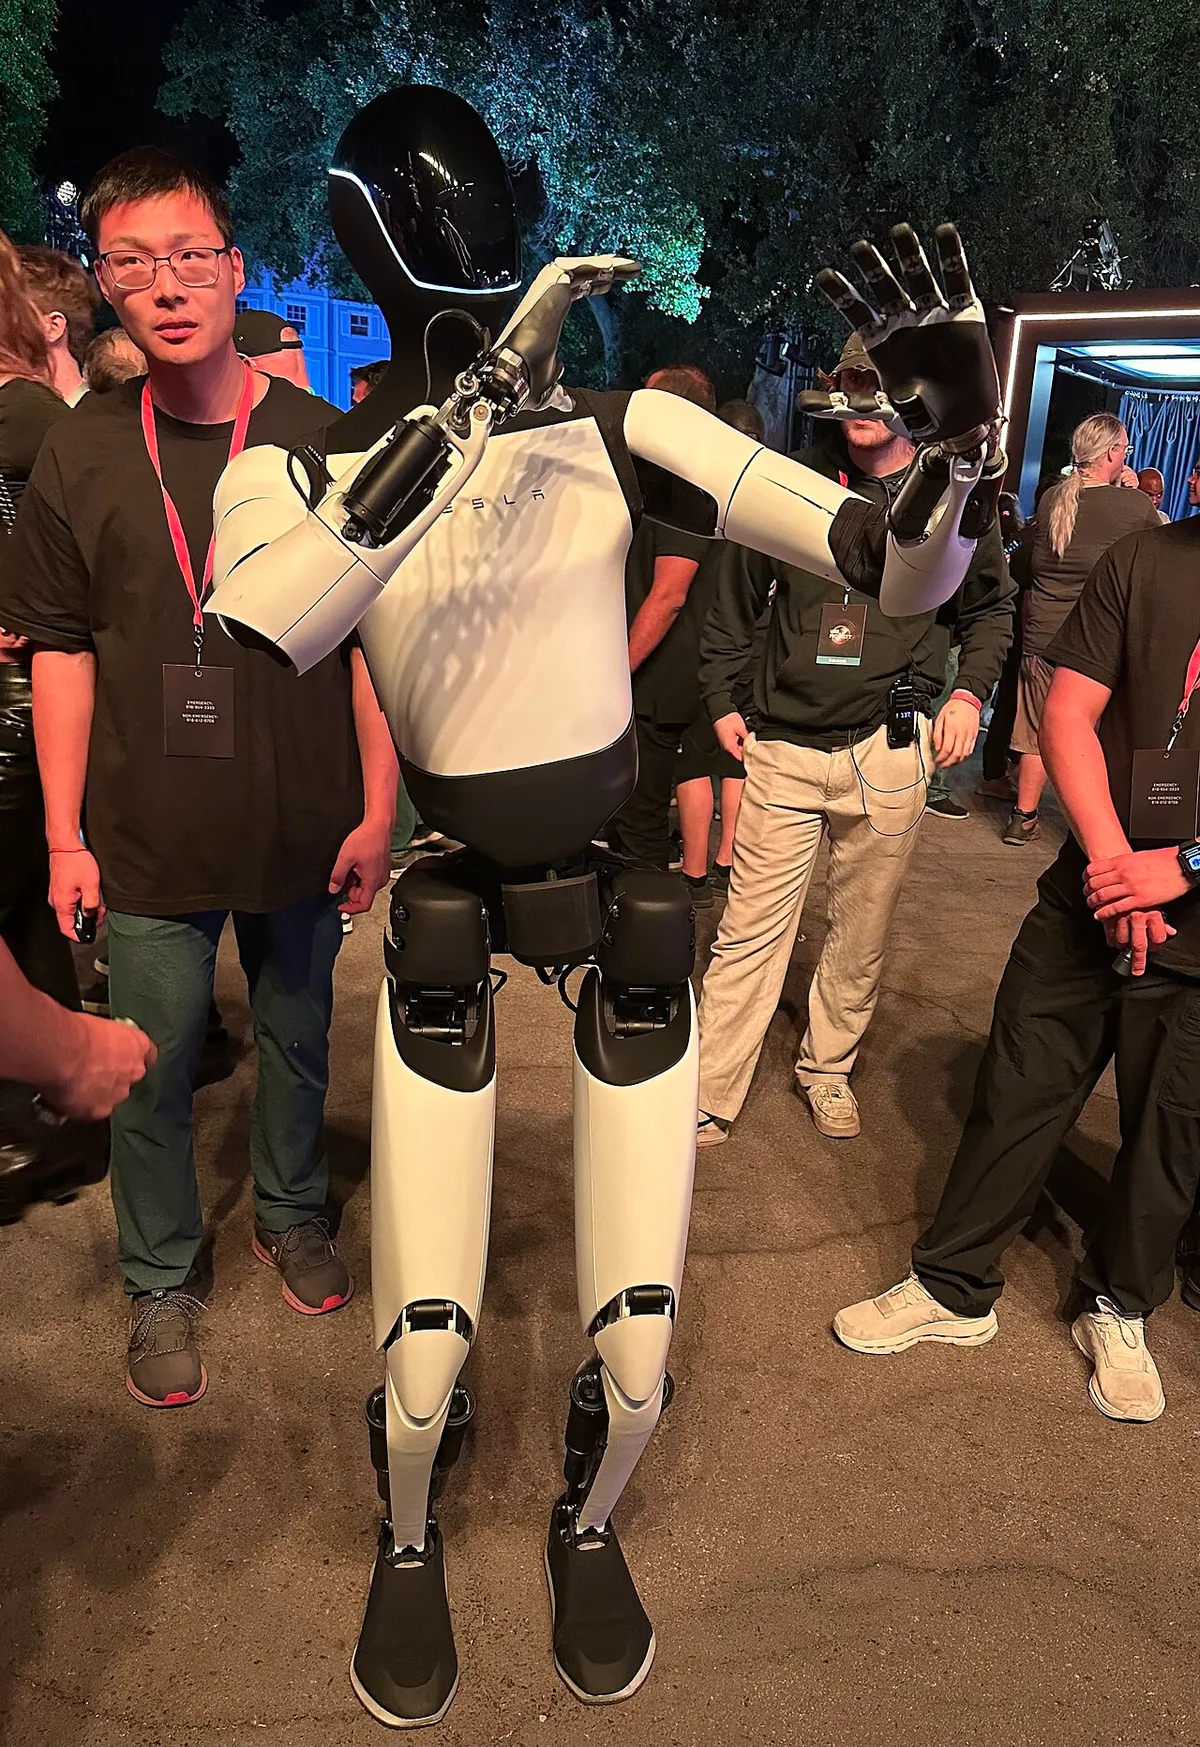 USA
Humanoide & F&E
Tesla Optimus
Zweibeiniger Humanoider
Nutzlast
keine DatenLaufzeit
keine DatenGeschwindigkeit
keine DatenNicht im Verkauf, kein Preis
Nicht im Verkauf