Pfadplanung
Die Berechnung einer sicheren Route von der aktuellen Position zum Ziel.
Die Planung läuft auf zwei Ebenen. Der globale Planer wählt eine Route durch die ganze Karte, etwa von der Küche zu Tisch 12. Der lokale Planer korrigiert alle paar Millisekunden, um einer Person auszuweichen, die gerade in den Weg getreten ist.
Gute Planung zeigt sich im Detail: ob ein Serviceroboter bei Gästen langsamer wird, in einem schmalen Gang höflich wartet oder ihn minutenlang blockiert. Lassen Sie sich den Roboter in einem Raum wie Ihrem zeigen und klären Sie, wie Sperrzonen und Einbahnwege festgelegt werden.
Verwandte Begriffe
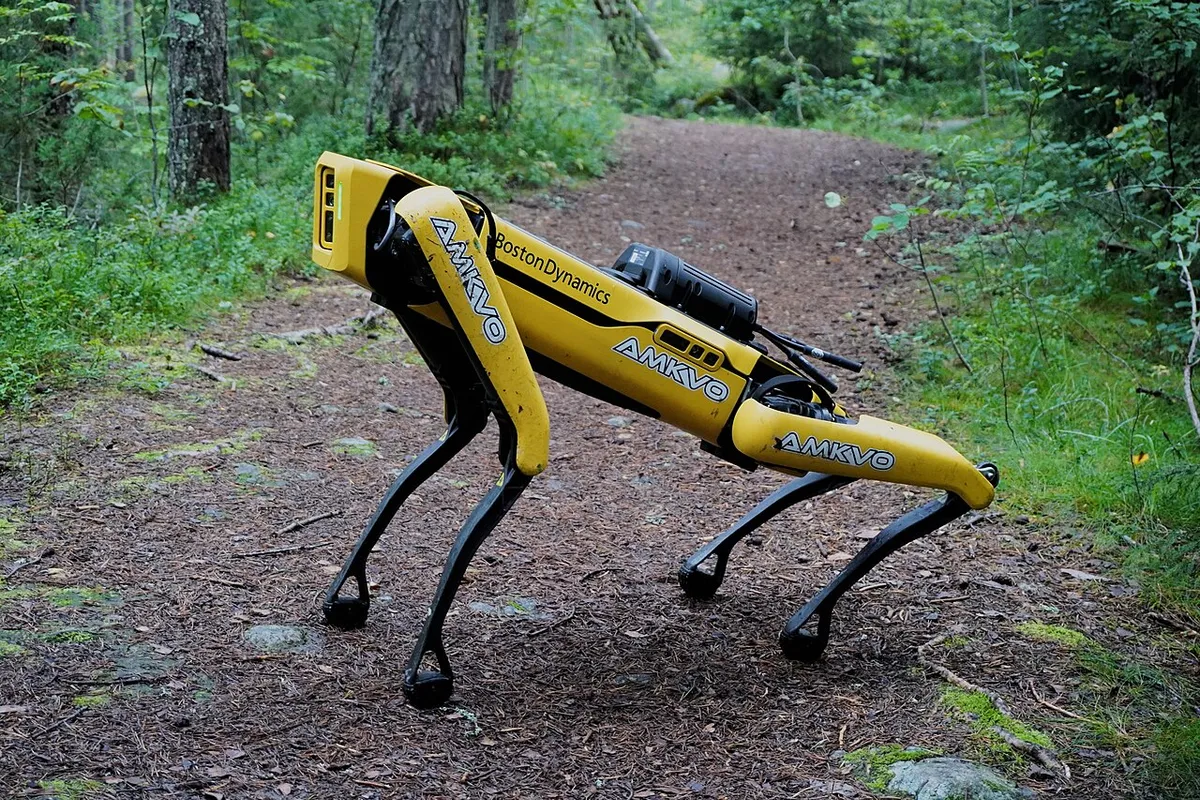 USA
Sicherheit & Inspektion
Boston Dynamics Spot
Vierbeiniger Roboter
Nutzlast
14 kgLaufzeit
1.5 hGeschwindigkeit
5.8 km/h$75,000 – $375,000Preis Stand September 2026
Auf Bestellung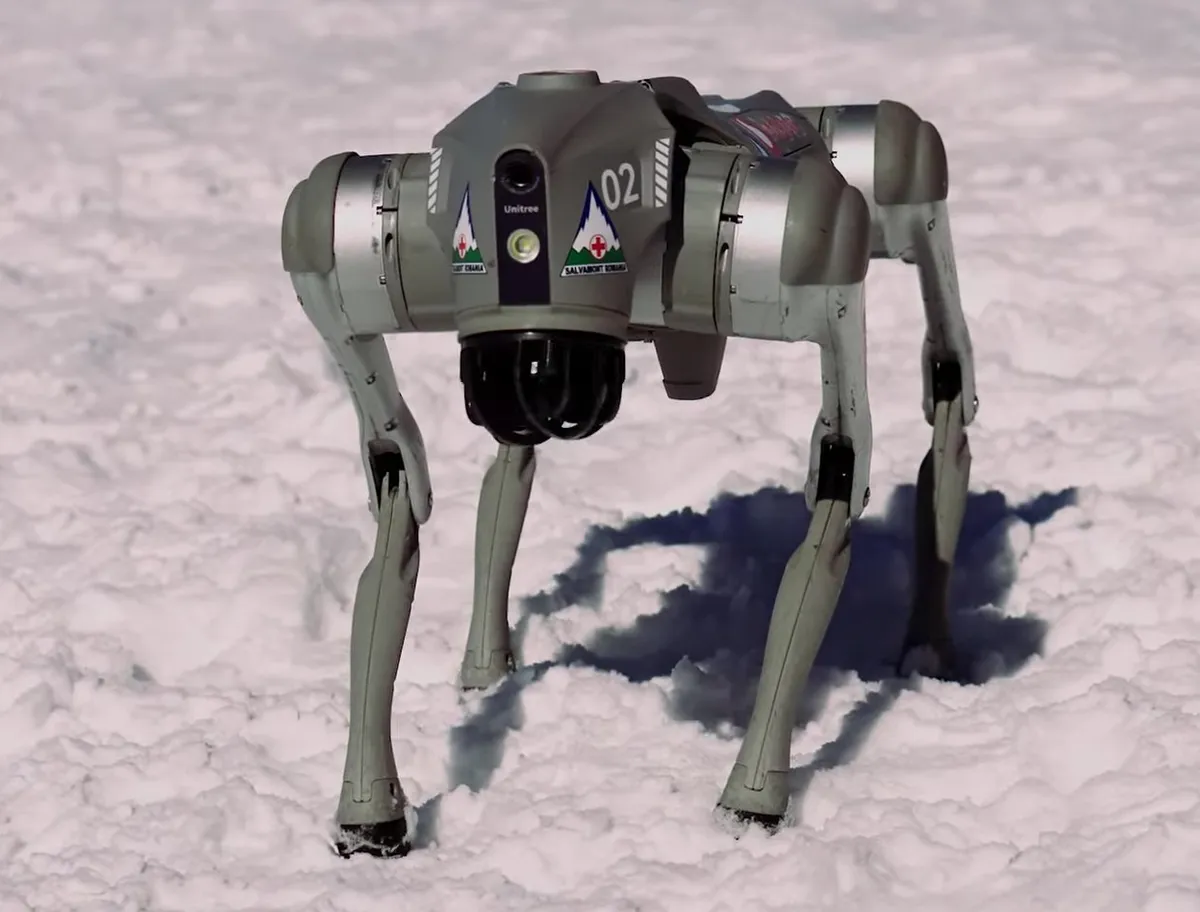 China
Sicherheit & Inspektion
Unitree Go2
Vierbeiniger Roboter
Nutzlast
8 kgLaufzeit
1 hGeschwindigkeit
13.3 km/h$1,600 – $4,500Preis Stand September 2026
Im VerkaufFoto folgt
ChinaSicherheit & Inspektion
Unitree B2
Industrieller Vierbeiner
Nutzlast
40 kgLaufzeit
4 hGeschwindigkeit
21.6 km/h$76,900 – $94,999Preis Stand September 2026
Auf Bestellung