IMU (Inertialsensor)
Ein Sensor mit Beschleunigungsmesser und Gyroskop, der Neigung und Beschleunigung misst.
Die IMU sagt dem Roboter, wie sein Körper geneigt ist und wie schnell er sich dreht, ähnlich dem Innenohr eines Menschen. Ein laufender Roboter liest sie hundertfach pro Sekunde, um aufrecht zu bleiben, ein Radroboter schätzt damit die Strecke zwischen Kartenaktualisierungen.
IMUs driften mit der Zeit und werden daher mit anderen Sensoren kombiniert. Sie wählen selten selbst eine IMU, aber ein Qualitätszeichen ist es, wenn der Hersteller das Modell und die Aktualisierungsrate nennt. Bei einem Laufroboter wäre ihr Fehlen ein Warnsignal.
Verwandte Begriffe
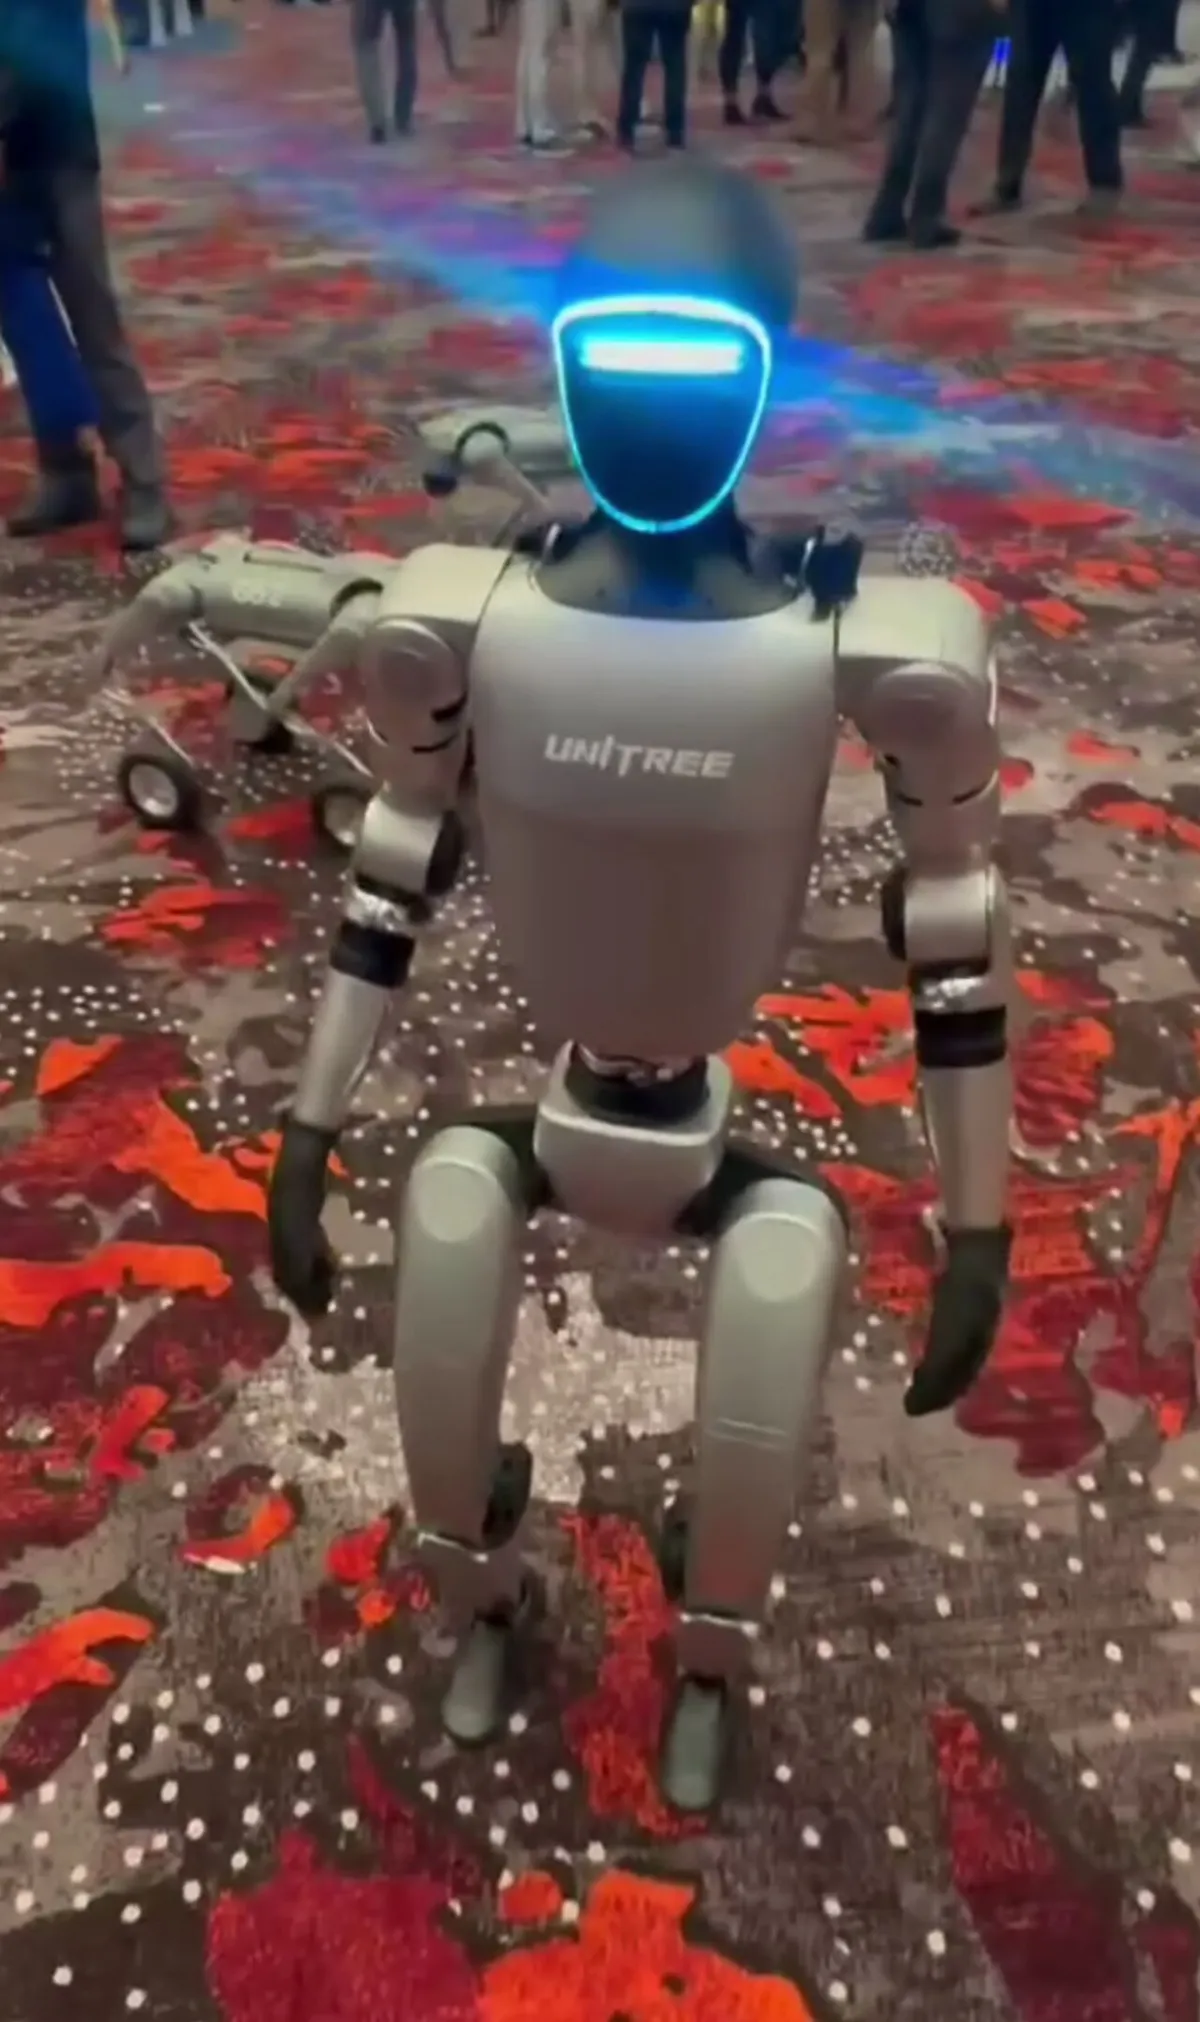 China
Humanoide & F&E
Unitree G1
Zweibeiniger Humanoider
Nutzlast
2 kgLaufzeit
2 hGeschwindigkeit
7.2 km/h$13,500 – $16,000Preis Stand September 2026
Im VerkaufFoto folgt
ChinaHumanoide & F&E
Unitree H1
Zweibeiniger Humanoider
Nutzlast
7 kgLaufzeit
keine DatenGeschwindigkeit
keine Daten$90,000Preis Stand September 2026
Auf BestellungFoto folgt
USAHumanoide & F&E
Figure 02
Zweibeiniger Humanoider
Nutzlast
20 kgLaufzeit
5 hGeschwindigkeit
3 km/hNicht im Verkauf, kein Preis
Nicht im Verkauf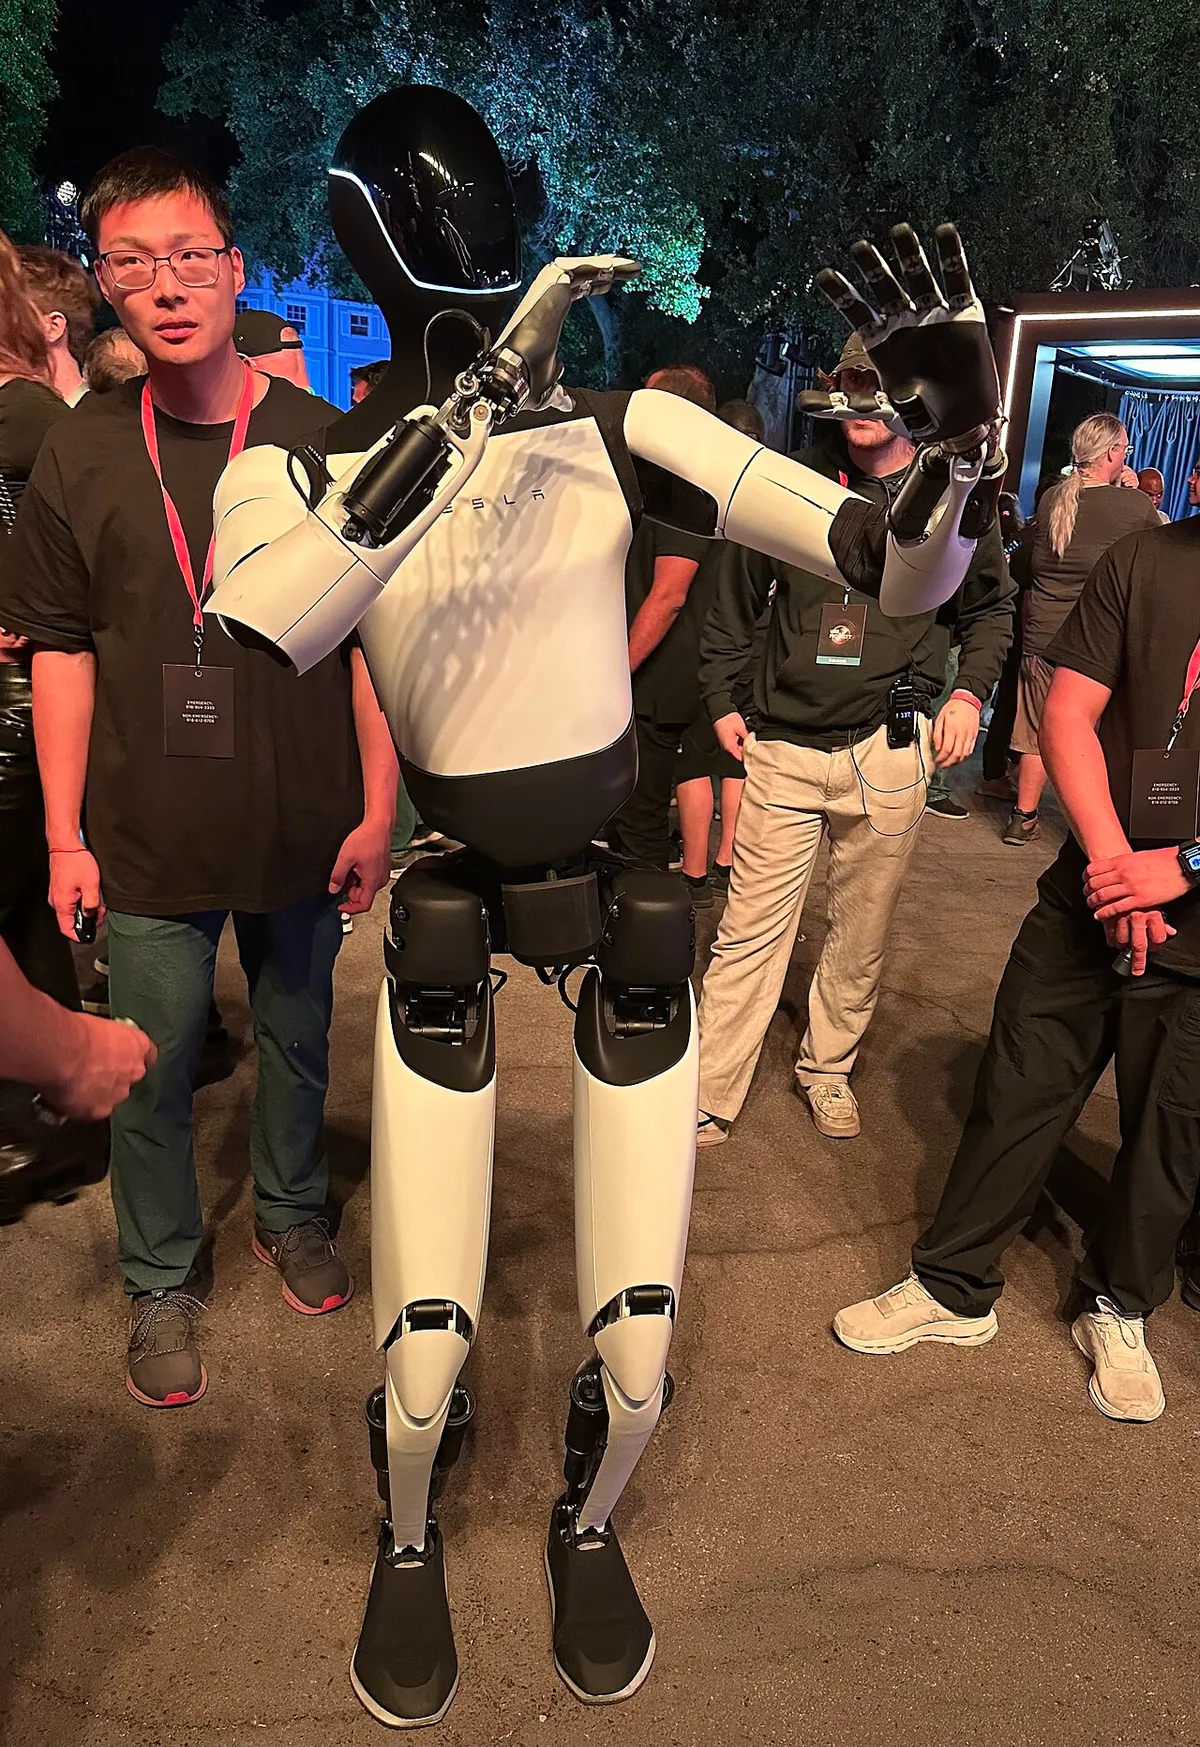 USA
Humanoide & F&E
Tesla Optimus
Zweibeiniger Humanoider
Nutzlast
keine DatenLaufzeit
keine DatenGeschwindigkeit
keine DatenNicht im Verkauf, kein Preis
Nicht im Verkauf