Not-Halt (E-Stop)
Ein physischer oder drahtloser Schalter, der die Bewegung des Roboters sofort abschaltet.
Der Not-Halt ist die letzte Schutzebene und muss selbst bei abgestürzter Software funktionieren. Industriearme und AMR haben meist einen roten Pilztaster am Gehäuse, viele zusätzlich eine Funkfernbedienung. Das Drücken stoppt die Bewegung durch Abschalten der Antriebsenergie, nicht durch höfliches Bitten an das Programm.
Prüfen Sie, wo der Taster sitzt und ob Sie ihn schnell erreichen. Fragen Sie, wie sich der Roboter danach verhält: Ein Humanoid, der einfach zu Boden fällt, kann sich beschädigen oder jemanden verletzen, daher nutzen manche Modelle ein kontrolliertes Absenken. Testen Sie den Not-Halt bei der Inbetriebnahme und regelmäßig.
Verwandte Begriffe
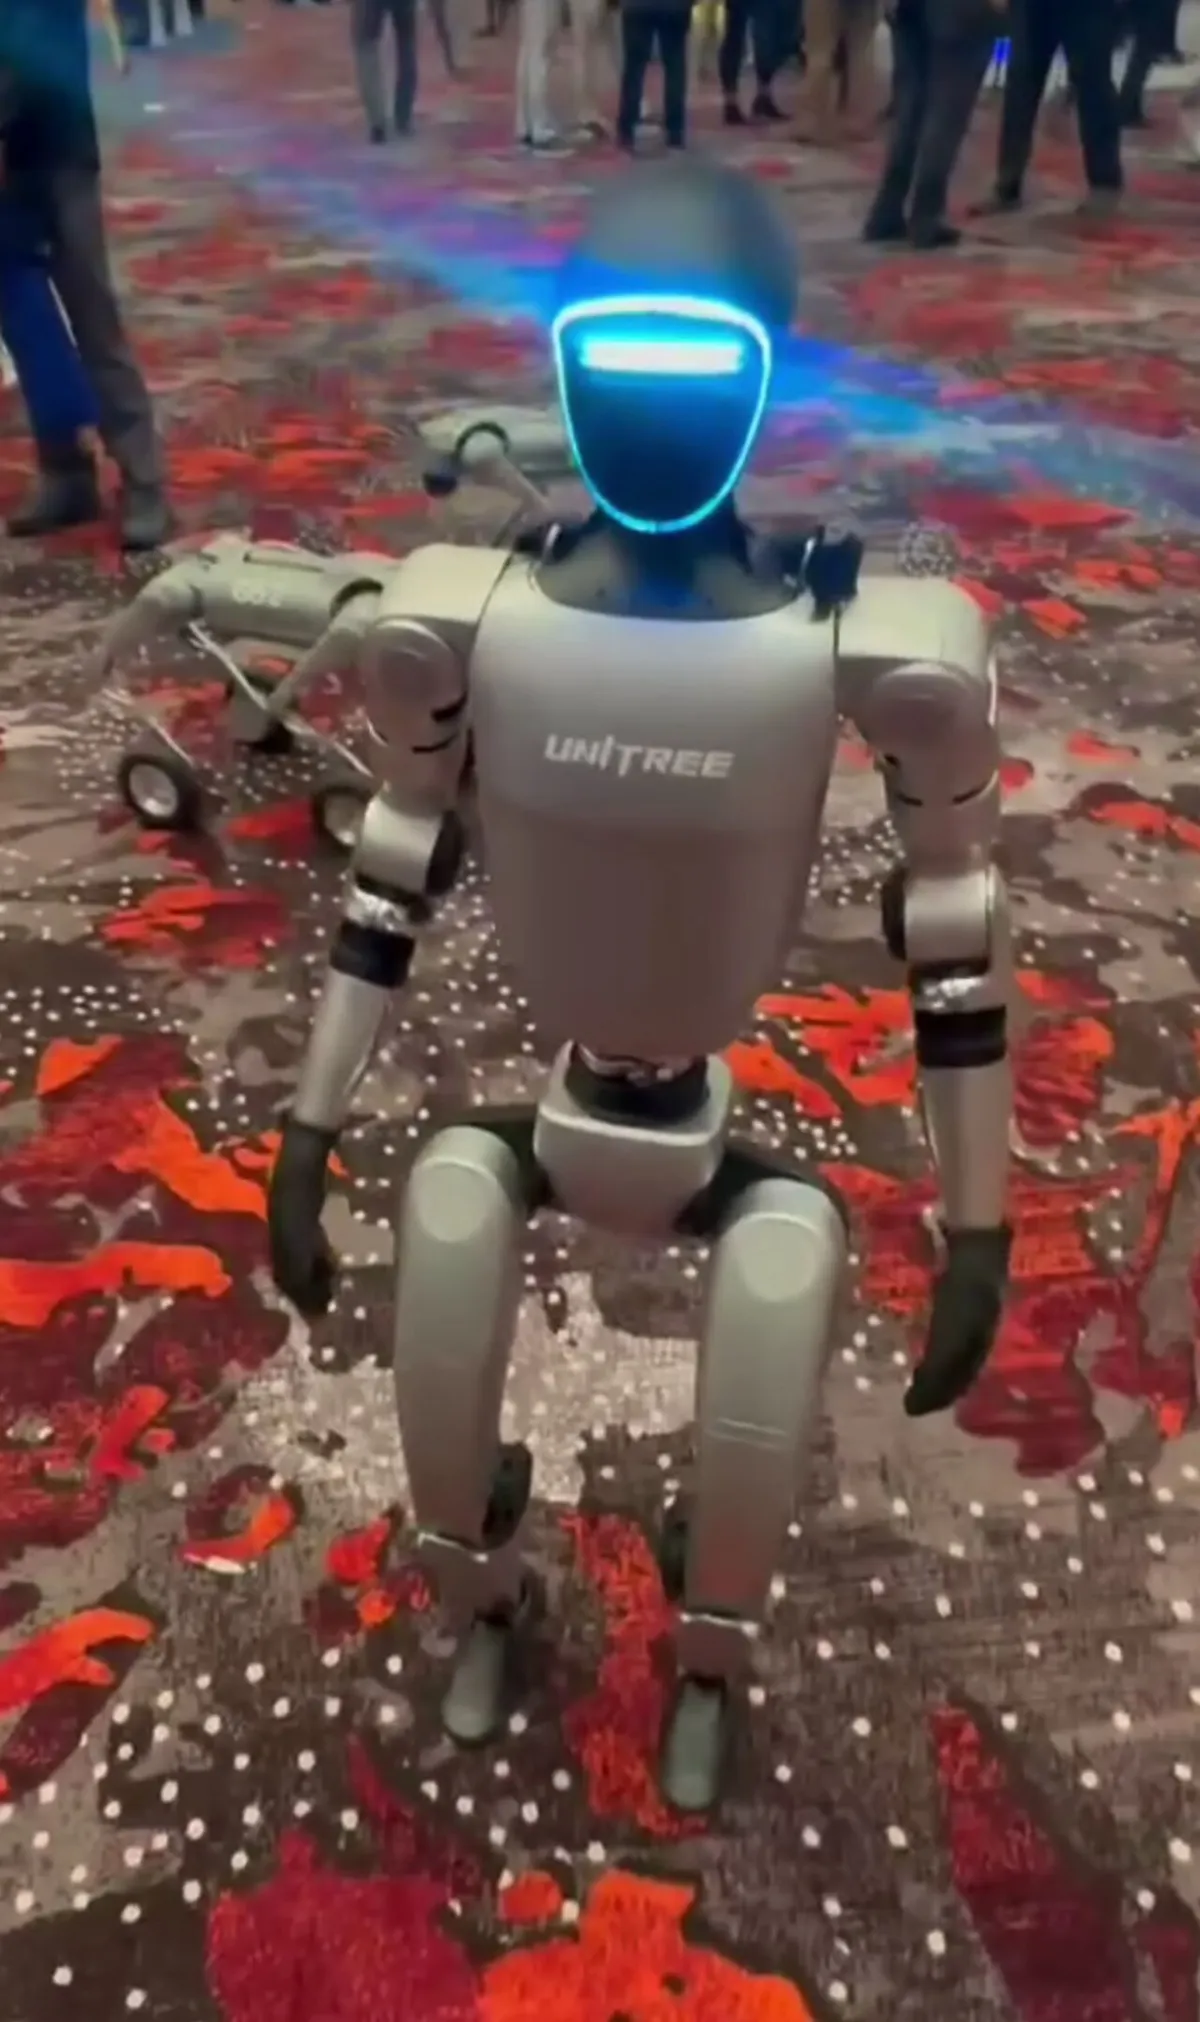 China
Zweibeiniger Humanoider
Zweibeiniger Humanoider
Zweibeiniger Humanoider
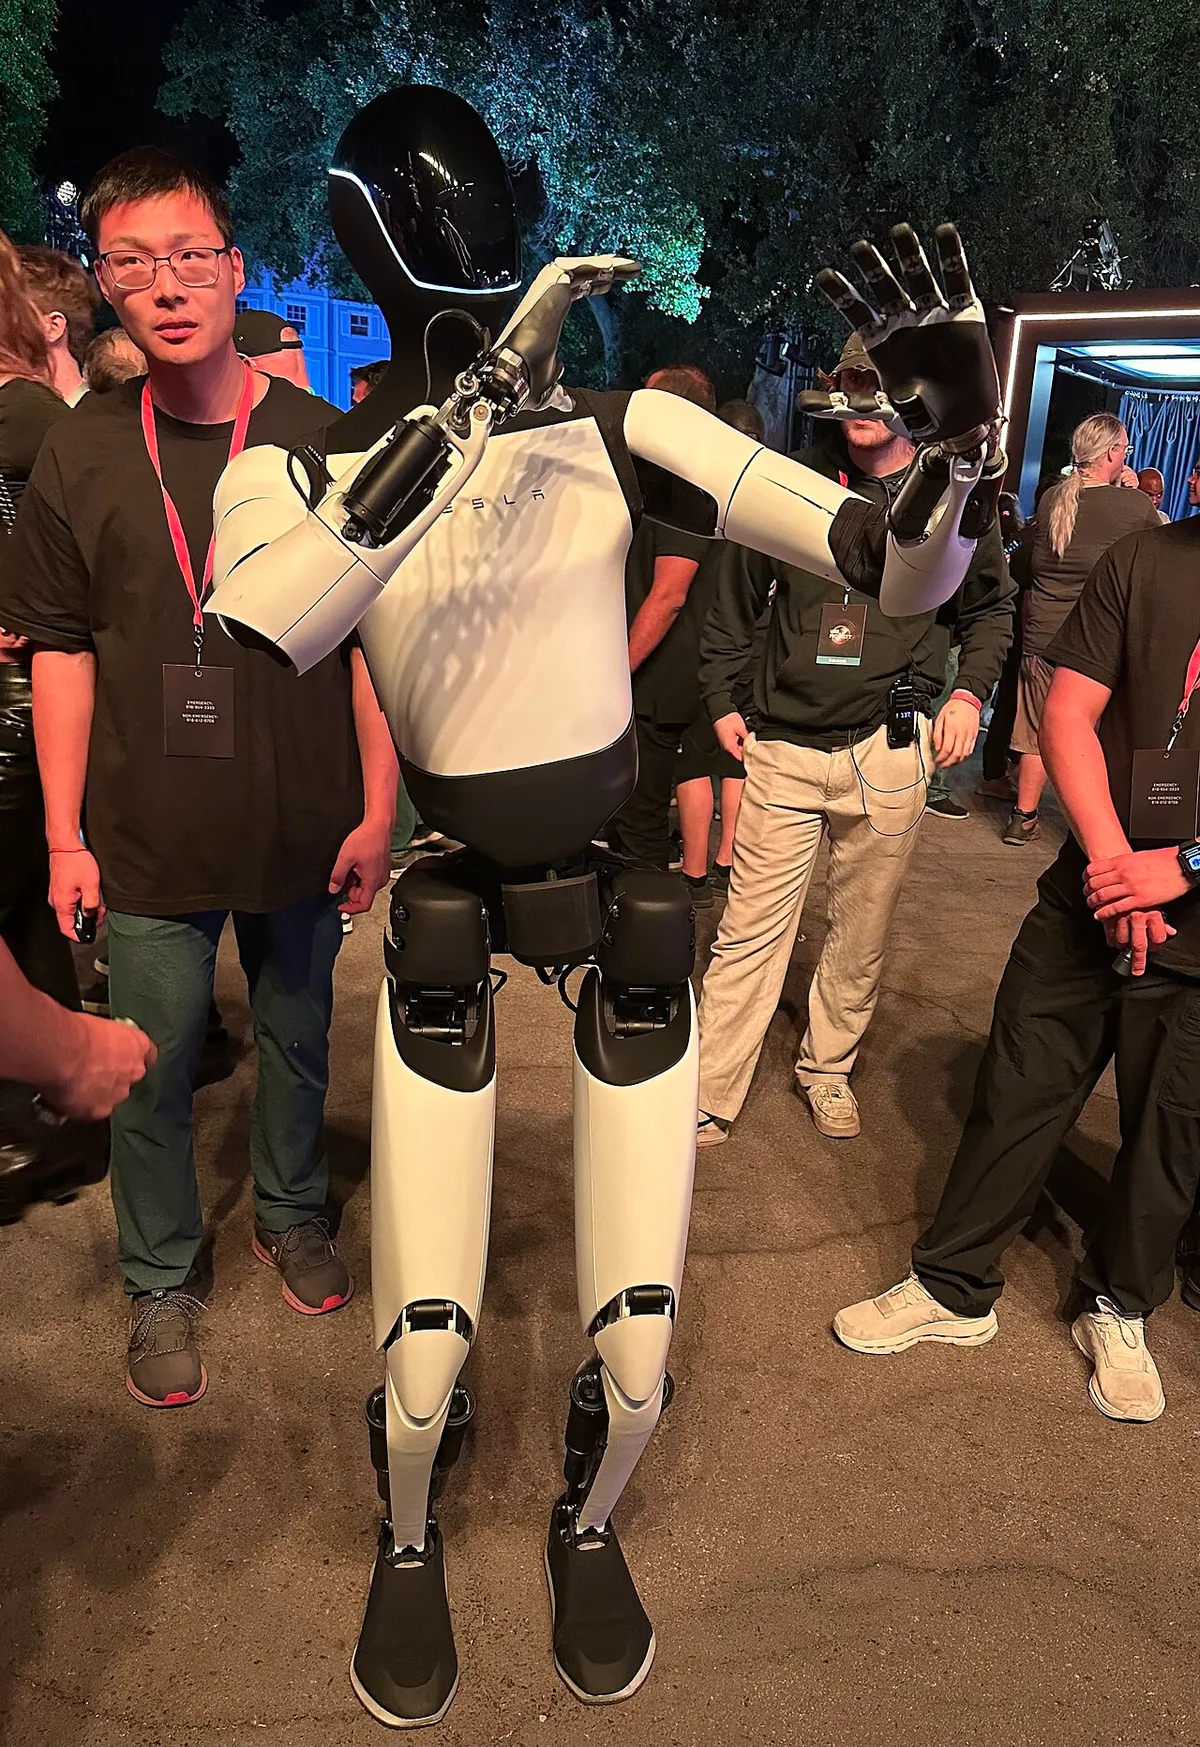 USA
Zweibeiniger Humanoider